汽车雷达正在传感器端撞上一堵"算力墙"。传统雷达模块内置一颗微控制器(MCU),在本地处理自己的数据,而这颗微控制器如今成了雷达感知能力的天花板。随着 OEM 从 L2 级向 L3、L4 级自动驾驶推进,通道数不断增加,原始数据量随之飙升,由此引出一个架构层面的问题:如果把信号处理从传感器节点上完全移走,会发生什么?
为什么边缘处理是瓶颈
在当前的整车设计中,雷达信号处理是分散式的——每个模块在边缘用一颗专用微控制器处理自己的数据,这颗 MCU 要在高性能与低成本、低功耗之间取得平衡。专用的硬件加速器执行距离、多普勒和角度维度的快速傅里叶变换(FFT),之后由更高层的算法负责目标检测、分类和跟踪。模块最终输出的是一份目标列表或有限密度的点云,通过 CAN-FD 或 100 Mb/s 以太网这类低带宽接口传给 ADAS ECU。
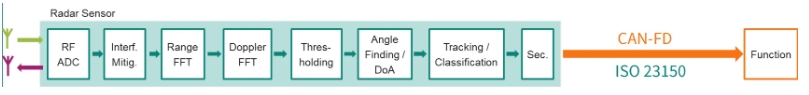
【图 1】基于边缘的传感器输出目标列表信息。图片来源:英飞凌
然而,失衡恰恰存在于 MMIC 所能捕获的数据量与后端微控制器所能处理的数据量之间。调频连续波(FMCW)雷达单片微波集成电路(MMIC)是环境数据数字化的标准方案,但边缘 MCU 需要在速度、存储和功耗之间折中,已经成为生成高分辨率、高密度点云的瓶颈。要在边缘运行先进的基于模型的处理(包括 AI 或机器学习),需要超过数 TOPS(每秒万亿次运算)的算力,这会使模块的功耗和成本高到不可接受。
此外,由于整车厂通常标准化配置多颗雷达传感器组成的套件,即使单颗模块成本的小幅降低也会影响整车价格。同时,功耗更高的模块会加剧主电池的待机耗电,与影响电动汽车普及率的续航目标背道而驰。
另一个限制来自架构本身。由于每颗雷达独立处理数据、只输出一份抽象化的目标列表,真正的传感器融合在数据到达 ECU 之前就被排除了。结果是:在严格的成本和散热约束下,性能进入平台期——雷达点云的密度和精度都赶不上激光雷达或视觉系统。
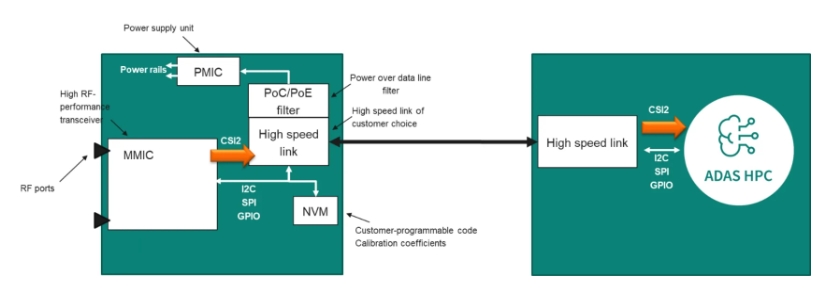
【图 2】同一模拟场景下的点云密度:边缘处理(左)与中央处理(右)。图片来源:英飞凌
集中式原始 ADC 架构如何工作
替代方案是把雷达传感器"瘦身",将算力迁走。采用集中式原始模数转换器(ADC)架构,可以彻底卸载高速信号处理——边缘节点只保留:一颗毫米波(mmWave)MMIC 负责射频收发;一颗轻量级的"管家"MCU 负责配置、健康监测和基本控制;一颗电源管理芯片(PMIC);以及必要时可选的非易失性存储器,用于保存校准数据和器件专属参数。
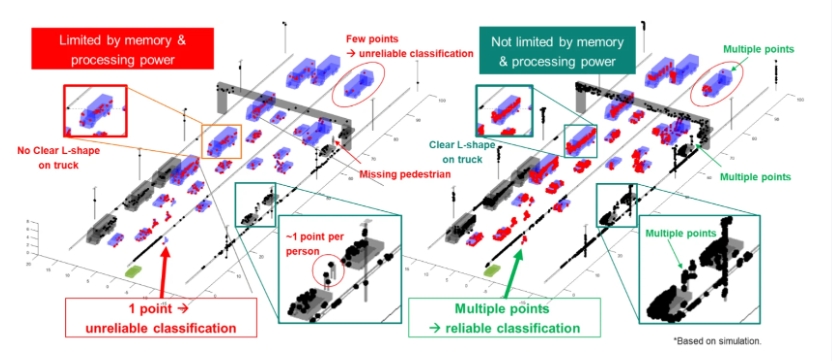
【图 3】集中式雷达架构框图。图片来源:英飞凌
原始 ADC 采样数据通过高速非对称链路从卫星传感器流式传输到中央 ADAS ECU,链路有两种选择:SERDES(已经是车载摄像头的量产标准)或非对称以太网(正在标准化和推广中)。这种低功耗方案通过一根同轴线缆或以太网线缆同时传输供电和数据。同轴供电(PoC)或以太网供电(PoE)由专用 PMIC 管理,确保电压稳定和电磁兼容,同时简化线束、减轻车重。在接收端,解串器或基于新兴 IEEE 802.3dm 车载非对称以太网标准的接口重建数据流交给中央处理器;控制指令和配置更新则在同一链路上双向传输,支持空中升级(OTA)和校准。
功耗账是这种拓扑得以成立的关键。以一颗 4 发 4 收(4Tx4Rx)雷达传感器为例,从雷达头中移除高性能 MCU 后,典型模块功耗降至约 2.5 W。总体而言,集中式方案使每个模块的总功耗降低 20% 至 40%。更低的耗散放宽了散热设计约束、简化了外壳设计,并提升了长期可靠性。
在链路的另一端,信号链运行在中央片上系统(SoC)上,其算力超过 1,000 TOPS,并配备大容量共享内存。但解开这个"表面悖论"的并不是原始算力数字,而是硅片所在的位置。在每个雷达模块里复制几 TOPS 算力,成本和散热上都不允许;而一颗已经在服务摄像头和激光雷达管线的 SoC,可以把雷达工作负载作为共享算力(而非重复算力)吸收进来。距离 FFT、多普勒 FFT、检测门限、角度估计与波达方向(DOA)、跟踪和分类全部在那里执行,并且还有足够余量运行边缘 MCU 在其成本和散热预算内无法承载的基于模型的算法和机器学习算法。
需要指出的是,差异在于"到达处理器的是什么"。边缘模块发送的是约 100 Mb/s 的、已经从原始信号中提炼过的检测结果;而原始 ADC 卫星传感器对 4Tx4Rx 传感器输出约 2.5 Gb/s 的数据流,对 8 发 8 收(8Tx8Rx)传感器则达到约 5 Gb/s。这 25 到 50 倍的跃升就是该架构的代价,也正因如此,高速非对称链路本身就成为一项设计约束。
英飞凌的 CTRX8191F 是一款 4 发 4 收雷达 MMIC,集成数字锁相环(Digital-PLL),具备低相位噪声特性;配合其高线性度接收机,实现了业界一流的信噪比。它还提供集成式发射器(封装内天线馈入),允许使用 FR4 这类低成本标准 PCB 材料。CTRX8191F 通过 AEC-Q100 车规认证,自 2025 年起量产。CTRX8188F 于 2026 年 6 月量产,是业界首款 8Tx8Rx 雷达收发器,将通道扩展至 8 发 8 收,并针对中国最新 L2 法规进行了设计。
为了帮助工程师搭建集中式系统原型,英飞凌提供 CARKIT 8T8R CENTR——一款面向集中式架构开发的车规级 77 GHz 8Tx8Rx 雷达模块。它不在传感器端生成点云,而是通过最长 15 m 的同轴线缆、以 5 Gb/s 的速率将完整原始 ADC 数据流式传输到中央计算单元(串行器可选 MIPI A-PHY 或 GMSL2,支持同轴供电)。对于仍希望在传感器端完成处理的团队,配套的 CARKIT 8T8R EDGE 在 AURIX 微控制器上运行雷达信号处理,通过 CAN 或以太网输出处理后的点云。
更密集的点云
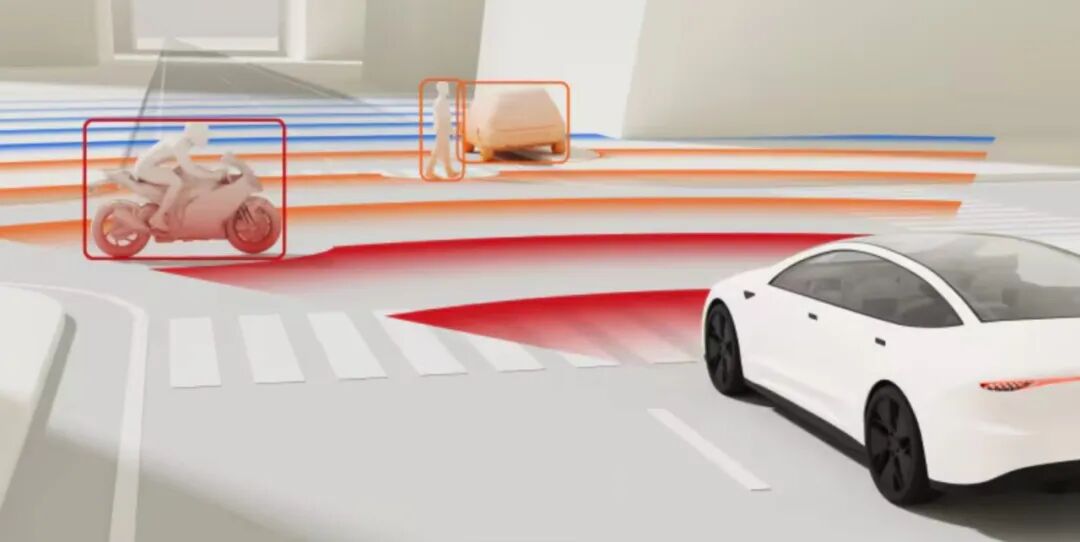
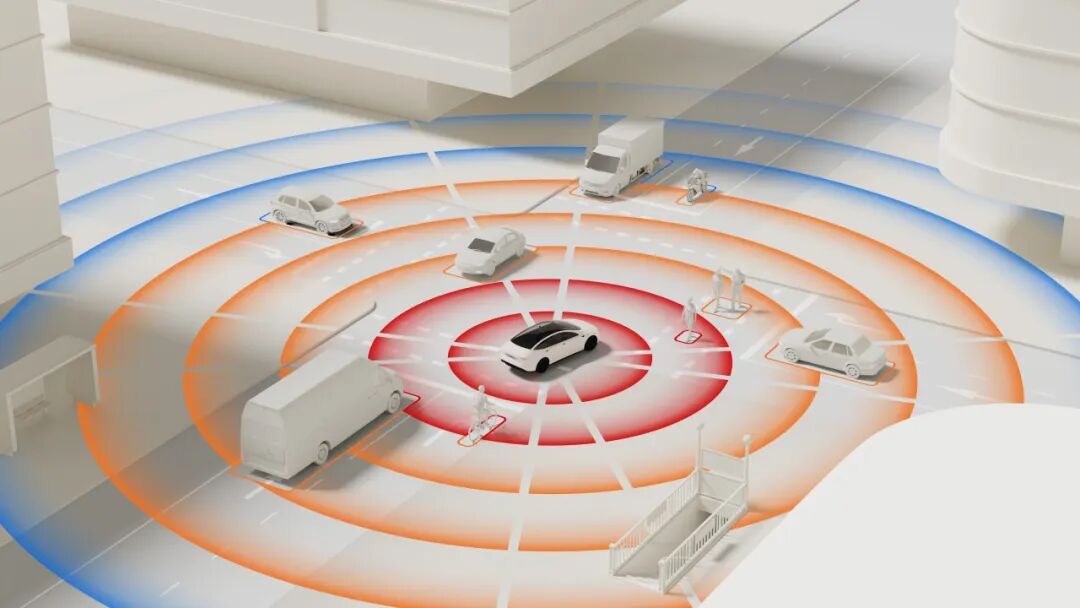
基于完整的原始数据集,中央处理器能够区分边缘节点会合并成"一团"的目标——比如并排行驶的两辆车、停靠车辆旁的行人、超车中的骑行者,以及必须与静止车辆区分开的护栏。更高角度分辨率和距离分辨率带来的这种区分能力,还能减少目标模糊,并在城市环境和密集高速公路车流中最大限度地减少"鬼影"检测。
弱势道路使用者(VRU)分类
密集的雷达点云能够捕捉精细的运动特征——包括微多普勒效应和细致的空间轮廓,使中央 ADAS 处理器足以执行高阶特征提取、微多普勒分析和深度神经网络模型。收益在于:区分行人、骑自行车者和骑摩托车者,识别肢体运动模式,以及检测被部分遮挡的弱势道路使用者。
深度融合
将原始雷达、摄像头和激光雷达数据汇聚到单一计算节点,改善了时间同步和跨传感器关联,实现了比各自独立生成目标列表更紧密的融合闭环。雷达与摄像头的特征可以在早期融合,而不是在各传感器丢弃了大部分测量信息之后再拼接,从而减少误报和漏报,提升复杂城市场景中的置信度。
全局跟踪
不再是每颗雷达各自本地跟踪、转发目标列表,而是将多个雷达节点的数据聚合到一个统一框架中,实现跨传感器边界的高轨迹连续性、更好的遮挡处理,以及整车周边一致的目标 ID。
时延
移除分布式处理层和冗余抽象,也缩短了从采样到决策的路径。雷达数据直达中央计算单元,感知算法与其他传感器流并行运行。更快的循环有助于缩短紧急制动响应时间,直接转化为更短的制动距离。
自由空间估计
集中处理后,雷达占用栅格和反射率地图可以与摄像头派生的语义分割实时融合,在低能见度条件下实现可靠的可行驶区域检测,并在施工区和复杂城市路网中实现精确的边界估计。由于所有感知模块共享同步的时序和空间对齐,自由空间模型在各传感器间保持一致,降低了路径规划中的不确定性。
3.7 软件定义汽车(SDV)对齐
由于感知算法集中驻留在 ADAS 计算平台内,新增分类类别、更密集的跟踪模型和更高分辨率的地图都可以通过软件更新部署,无需改动边缘硬件。验证、网络安全管理与功能部署都在一个统一环境中进行,而不是分散在碎片化的固件栈之间。
重新思考雷达处理
除了优化硬件效率,集中式雷达架构还改变了雷达作为感知传感器的能力定位——把它从辅助性的测距器件提升为环境模型的主要贡献者。架构层面的启示是:当瓶颈是算力时,就把算力搬走。因此,雷达前端并不需要变得更强大;它背后的处理,需要换个地方运行。






评论区
登录后即可参与讨论
立即登录