开发者说|Uni3R:探索统一3D表征,0.16秒实现3D重建、渲染与理解
• 项目主页: https://horizonrobotics.github.io/robot\_lab/uni3R • 文章链接: https://arxiv.org/pdf/2508.03643 • GitHub代码**:** https://github.com/HorizonRobotics/Uni3R 概述 在现实场景中,通常只能获取来自多个视角的RGB图像,而缺乏相机位姿、深度或点云等
「三维语义分割」是电子工程与人工智能领域的重要技术专题。纳米网为您深度聚合了 1 篇关于 三维语义分割 的硬件电路设计方案、芯片选型参数对比、产业动态研判与原厂参考资料(最近更新于 2026年05月)。核心收录议题涵盖《开发者说|Uni3R:探索统一3D表征,0.16秒实现3D重建、渲染与理解》等实战工程解析。工程师可结合站内芯片选型库与 Datasheet 资料库进行一站式方案验证。
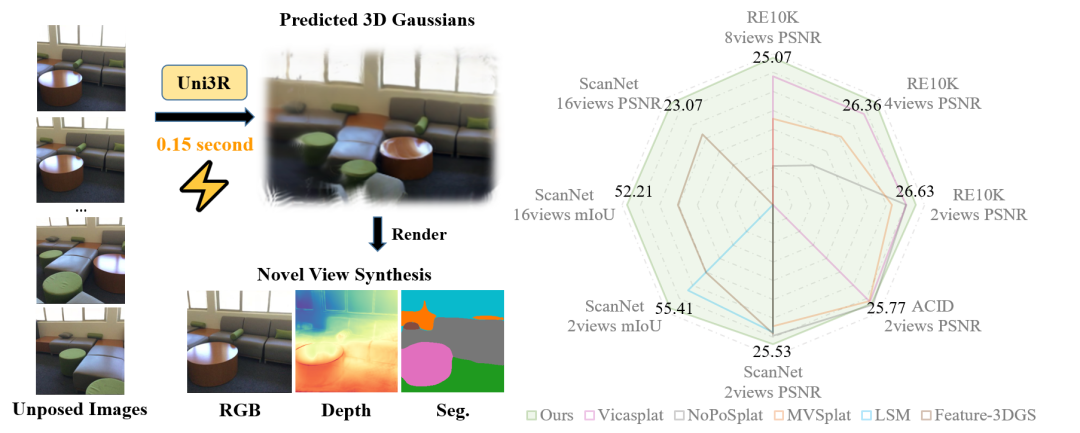
• 项目主页: https://horizonrobotics.github.io/robot\_lab/uni3R • 文章链接: https://arxiv.org/pdf/2508.03643 • GitHub代码**:** https://github.com/HorizonRobotics/Uni3R 概述 在现实场景中,通常只能获取来自多个视角的RGB图像,而缺乏相机位姿、深度或点云等