方案连载・人形机器人篇(三)|拟人步态+精细抓取,ST电机驱动+ST60无缆化方案让人形机器人“动”得更自由
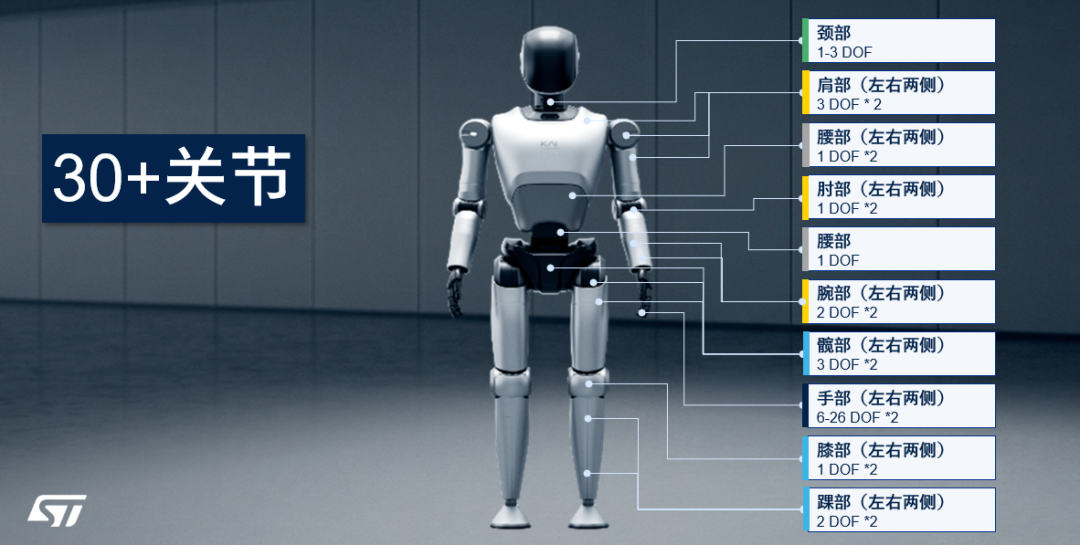
流畅的步态、精准的抓取、灵活的颈部转动——这些决定人形机器人“拟人感”的核心体验,归根结底依赖于多关节电机对扭矩、速度与位置的高精度控制。而这一目标的实现,离不开高性能主控MCU、电机驱动及功率管、电流采样及通讯连接的深度协同。 意法半导体针对人形机器人肩、肘、髋、膝、腕、手指、颈部等不同扭矩等级的关节需求,提供从主控MCU、ST60无缆化连接,集成驱动、分立栅极、GaN功率器件、电流检测运放到