德州仪器推出TICS100MOD多协议工业以太网模块
德州仪器推出TICS100MOD多协议通信模块和TIOM2212 IO-Link主站,支持EtherCAT、EtherNet/IP、Profinet,简化工业以太网集成与传感器、执行器接入。
纳米网工业自动化垂直频道,深度聚合工业自动化领域的硬件电路架构、核心芯片选型参数对比、工程调试案例与产业前沿趋势。 近期收录:《德州仪器推出TICS100MOD多协议工业以》、《贸泽开售施耐德电气Altivar ATV35》等共 70 篇专业内容。
德州仪器推出TICS100MOD多协议通信模块和TIOM2212 IO-Link主站,支持EtherCAT、EtherNet/IP、Profinet,简化工业以太网集成与传感器、执行器接入。
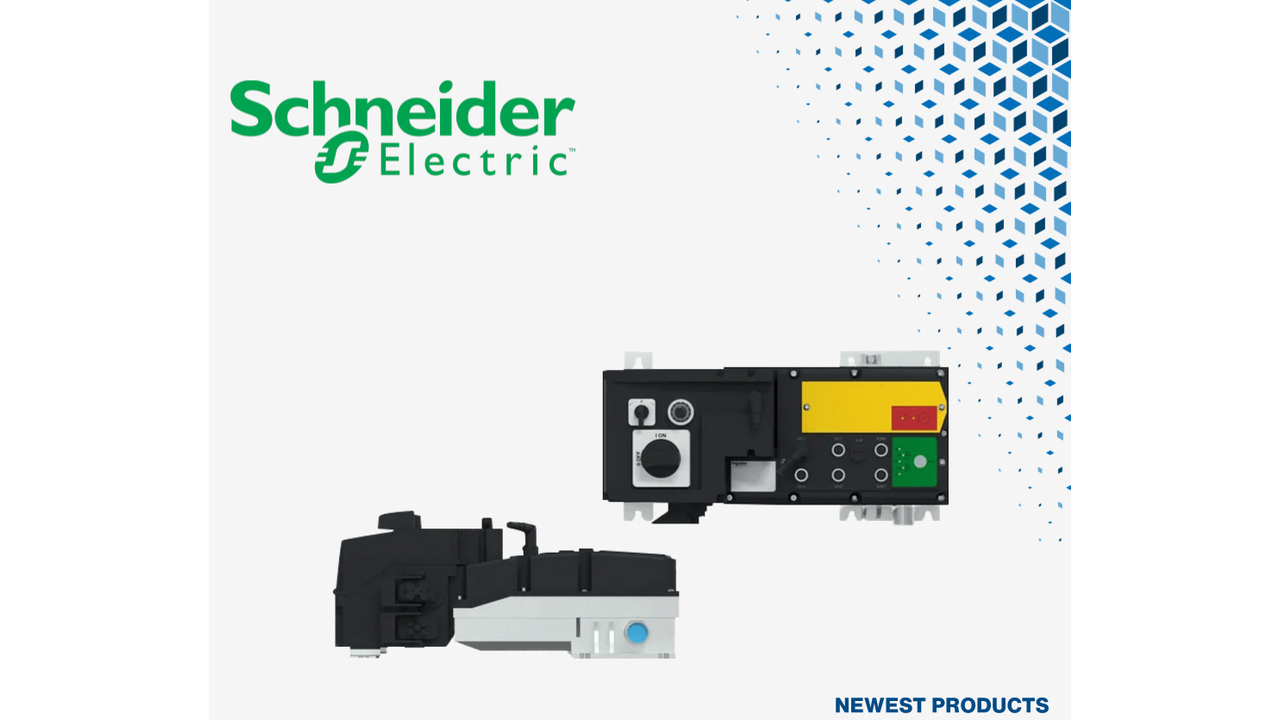
贸泽电子开售施耐德电气Altivar ATV350机载变频器,适用于功率高达15hp的460V电机。该产品具备IP66/NEMA4X或IP54/NEMA12防护等级,可直接安装在输送系统上,并支持多种工业网络菊花链连接。
微芯科技扩展工业边缘网络方案栈,在PolarFire FPGA与SoC上支持倍福EtherCAT IP和微芯TSN IP,实现确定性实时以太网通信,面向AI自动化、机器人及工业4.0应用。

人形机器人正从演示场景逐步落地至工厂、仓库、医疗及其他人机共用空间。在这类场景中,运行成效的核心标准是:在现实环境的各类不确定因素下保持持续、稳定运转。移动能力拓展行动范围,灵活操作能力丰富作业功能,但人形机器人的规模化应用,离不开数据与信任两大基石。数据为AI模型、习得策略及传感器融合系统提供支撑,持续提升自主能力;而信任,则建立在整套系统能够在物理世界中稳定可靠运行的基础之上。这正是物理智能的
在具身智能机器人从实验室走向真实物理世界的宏大叙事中,传感器技术的迭代速度远超预期。如果说视觉系统赋予了机器人“看见”环境的宏观能力,那么力觉与触觉传感器则是其融入物理世界的“皮肤与神经末梢”。2026年,随着人形机器人规模化量产元年的临近,力觉感知市场正经历着一场深
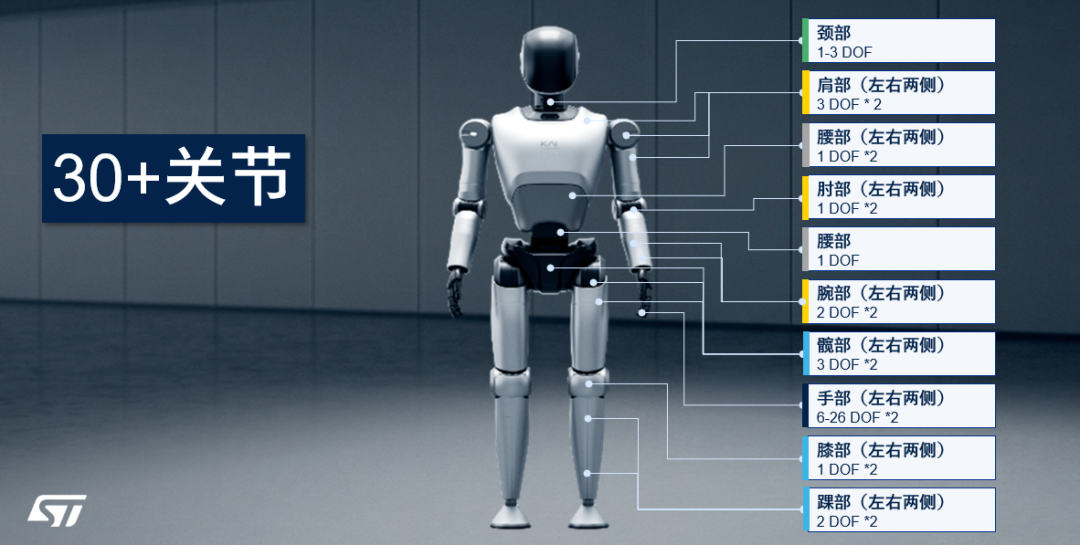
流畅的步态、精准的抓取、灵活的颈部转动——这些决定人形机器人“拟人感”的核心体验,归根结底依赖于多关节电机对扭矩、速度与位置的高精度控制。而这一目标的实现,离不开高性能主控MCU、电机驱动及功率管、电流采样及通讯连接的深度协同。 意法半导体针对人形机器人肩、肘、髋、膝、腕、手指、颈部等不同扭矩等级的关节需求,提供从主控MCU、ST60无缆化连接,集成驱动、分立栅极、GaN功率器件、电流检测运放到
家里的扫地机器人能绕开拖鞋,但工厂里一台价值不菲的伺服电机,遇到轴承磨损会做什么?答案是:什么都不做。继续转,直到彻底损坏。 传统电机控制就像一个只会执行命令的士兵,哪怕轴承异响、温升异常、电流谐波已显露故障前兆,它也充耳不闻。不是不想管,是它的“大脑”里只有一套PID控制逻辑,没有理解信号的能力。 将Agentic AI(代理式人工智能)引入嵌入式控制架构,正在成为改变工业控制底层逻辑的关键趋
引言 随着制造业和服务行业对自动化需求不断增长,人型机器人正快速迈向产业化。 相比传统工业机器人,人型机器人不仅需要完成更加复杂、精细的动作,还需要在动态环境中与人协同工作。这意味着机器人必须拥有更多自由度(DOF)、更快的响应速度,以及更加精准可靠的运动控制能力。 而这一切,都离不开电机控制系统。 更多自由度,也意味着更高的设计挑战 现代人型机器人最高可拥有约 70 个自由度(DOF),远高于传

什么是传感器/执行器端子排? 传感器/执行器端子排,也称为启动器/执行器端子排,是一种用于工业控制面板的专用端子排。当用作面板内部布线与外部现场设备(如传感器和执行器)之间的分界点时,它们尤其有用。它们通过将电源和信号连接集成到如图1和图2所示的2层(3线)或3层(4线)切片中,旨在节省面板空间。这些端子排有助于实现简单整洁的面板构造,同时为排查面板顶部现场设备接口的故障提供易于识别的位置。诸如可
关键要点 •半导体是人形机器人从专用工厂环境向现实世界部署的核心推力。 •多模态感知融合:摄像头、毫米波雷达、触觉反馈传感器与位置编码器协同工作,才能为机器人提供可靠的环境认知与决策依据。 •高自由度机械构架:先进的人形机器人设计可实现 50 + 自由度,需要在传感、计算、通信及电机驱动层面实现紧耦合的系统级集成,确保运动同步与可靠性。 •场景想象:没人愿意手动叠衣服,但如果机器人能够代劳呢? 机

简化您的汽车与工业电机控制设计。集成式电机驱动器正在改变汽车和工业电机控制设计方式。了解这些器件如何简化设计、提升可靠性并加快产品上市速度。 在当今快速发展的汽车与工业市场中,对紧凑、高效且可靠的电机控制解决方案的需求日益增长,这些方案已成为系统设计中的关键组成部分。将核心控制功能与电源管理功能集成于单一器件中的电机驱动器,能够显著加快设计开发进程。集成式电机驱动器不仅可以简化系统设计、减少元器件

在刚闭幕的2026慕尼黑上海电子展上,机器人无疑是全场瞩目的焦点之一。从工业产线上的协作机器人,到现代仓储物流的自主移动机器人,再到在通用人工智能与具身智能催化下蓄势待发的人形机器人,机器人正在从相对封闭、结构化的环境走向更加开放和复杂的物理世界。 应用边界不断拓展的同时,机器人研发面临的挑战也在发生变化。研发周期长、BOM成本高、可靠性不足是横亘在整机厂商面前的“三座大山”。 在本届慕展期间,安

2026年慕尼黑上海电子展期间,ADI工业自动化行业市场经理祝臻、中国区工业自动化行业产品市场经理张一峰,与E维智库高级咨询师石晓丽展开了一场关于“边缘智能·灵巧互联”的深度对话,从人形机器人的量产落地应用图景,到一根双绞线如何改写工业连接的历史,两位专家给出了比展台demo更深刻的产业判断。 人形机器人:100套样机背后的量产焦虑 “很多客户现在还在搭建100到200套样机,在实验室先做测试。”
众多机器人团队最终都会面临同一个困惑:明明芯片性能表现出色、基准测试结果亮眼、技术演示也稳定流畅,可为什么从实验室原型到真正可部署的机器人产品,中间仍然需要长达18个月的时间?问题的关键往往不在处理器本身,而在处理器之外的一切。 如今自主机器人开发者面临的真正问题,并非哪款计算模块能提供最高的峰值吞吐能力,而是如何更快速地将一堆具有潜力的芯片,变成一台能工作、能验证、能量产的机器人。 从微控制器

人形机器人正站在规模化商用的前夕,但工程师们仍深陷于一组根本性的矛盾之中:关节既要强劲有力,又必须冷静克制;手指需要精准灵敏,却只能在方寸之间施展;系统渴望持久续航,但每一克重量和每一毫焦热量都是敌人。 这不仅是工程问题,更是物理极限下的“平衡术”。 作为深耕电机驱动领域数十年的半导体厂商,东芝在电机驱动关键器件层面为机器人应用提供提供完整解决方案,核心目标只有一个——破解关节动力、精度、续航与
前言 这,是一个非常轻便的开源HART调试手操器****! 它有5大亮点 便携 可离线安全只读 支持USB原始帧透传 有安全防误触设计 硬件成本仅100元左右 ——除此之外,这个项目还涵盖了工业通信、模拟/数字混合电路、嵌入式 RTOS/任务调度、USB 协议 stack 等多个维度的技巧知识…… 如果你需要一个便携HART调试手操器 或你想接触“硬核工业级嵌入式项目” 那这个项目,会是你的最
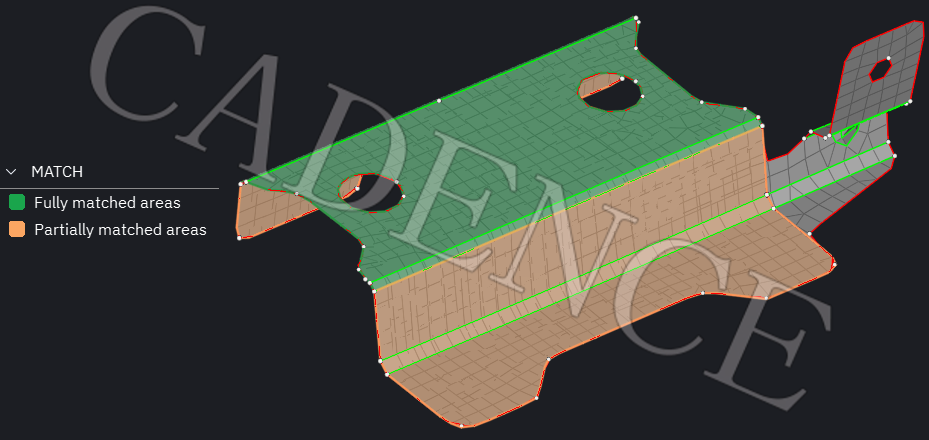
前言 本文介绍 ANSA 2025.2.0 版本在网格功能方面的几项实用更新,涵盖壳网格继承、包覆成型件的中面网格与空腔体网格堆叠生成等工具,旨在帮助工程师快速了解和应用这些新功能。 1 Surface Mesh Transfer:跨迭代的网格继承 1.1 应用背景 在零件设计变更的阶段,重新分网是前处理中成本较高的一环,尤其是已经调优过单元质量的区域。Transfer 工具的目的是把现有高质量壳

人形机器人产业化浪潮之下,仿生灵巧手正成为赛道核心增量。当下行业迎来关键拐点:灵巧手占整机物料成本 17%-30%,2026 上半年赛道融资突破 250 亿元,全年预计销量可达 7 万只,产业正式脱离概念炒作,全面进入订单落地、业绩兑现阶段。 2026世界人工智能大会(WAIC)于今日在上海正式开幕,作为国家级战略平台,本届WAIC汇聚了全球前沿技术与产业龙头,能级空前。大会多家展商携多款可弹琴、
人形机器人正在重塑工厂生产流程 在现代化工厂和仓储物流中,机器人再也不只是搬运重物或在不同点位间转运托盘,越来越多的机器人开始接手以往交由人类手工完成的最精细、要求最高的生产作业。机器人企业睿研智控开发出了仿人灵巧手,可替代人类操作员在危险的环境中作业,同时还能满足工业制造对作业速度和精度的要求。每只灵巧手的核心是一个采用意法半导体芯片设计的小巧的“电子神经系统”,赋予机器人精细
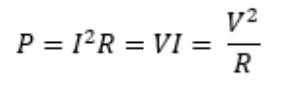
IO-Link广泛应用于工业自动化各大领域。工厂部分区域环境温度偏高,致使各类模块与电子元件长期处于严苛的工作状态。随着工业4.0持续推进,智能功能不断向边缘端下沉,设备尺寸要求也愈发严苛。想要实现更小的外形尺寸,散热问题便成为设计中必须重点考量的环节。 小型化设计与IO密度提升 工业4.0推动智能向边缘端延伸,IO-Link的应用场景不断拓展,设备安装空间也日趋紧凑。这不仅对每一款IO-Link