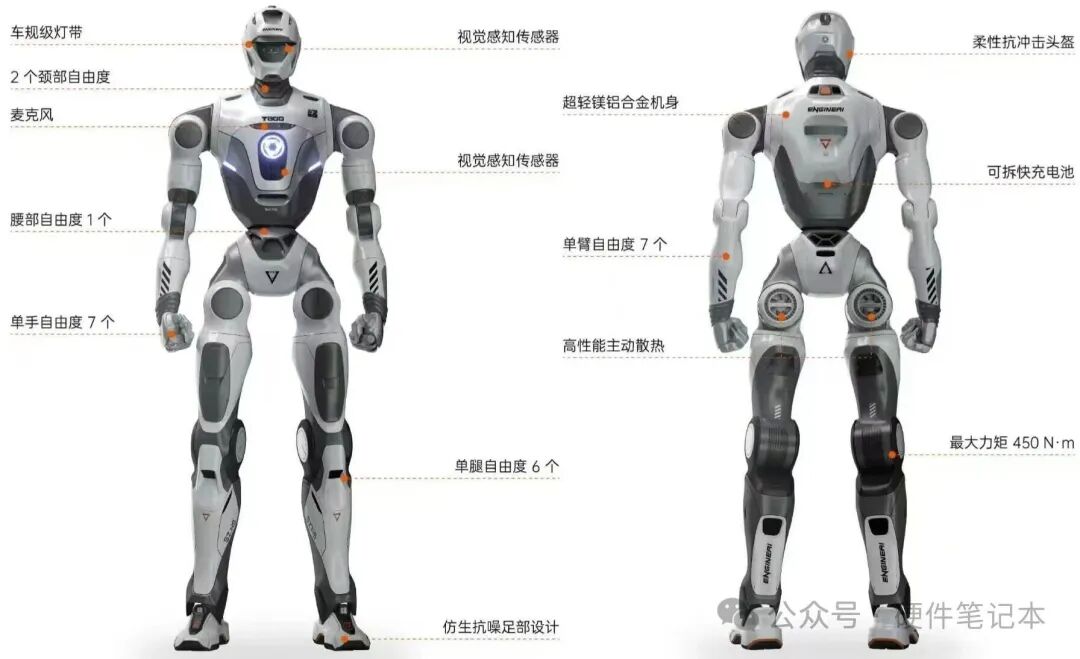
流畅的步态、精准的抓取、灵活的颈部转动——这些决定人形机器人“拟人感”的核心体验,归根结底依赖于多关节电机对扭矩、速度与位置的高精度控制。而这一目标的实现,离不开高性能主控MCU、电机驱动及功率管、电流采样及通讯连接的深度协同。
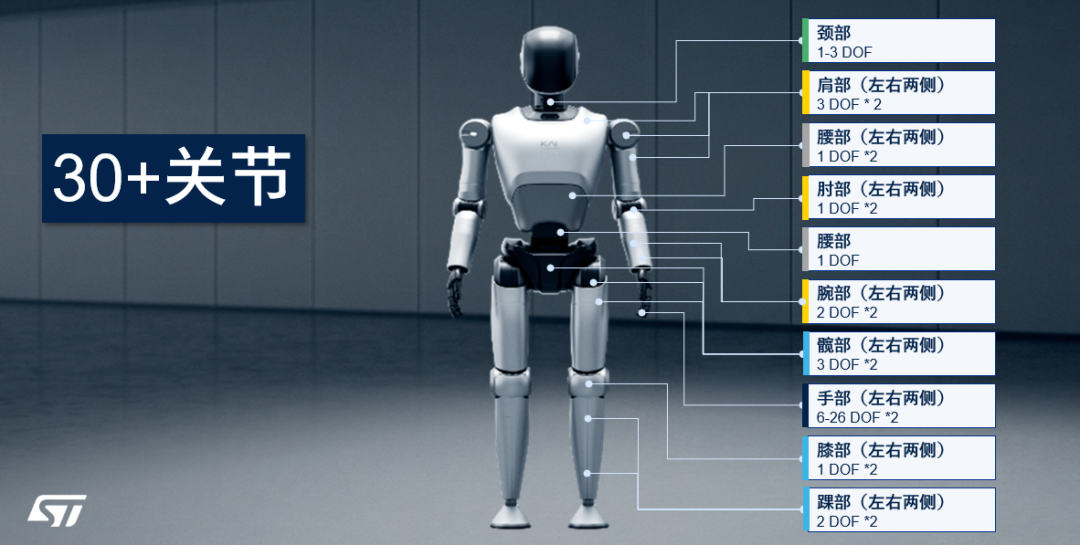
意法半导体针对人形机器人肩、肘、髋、膝、腕、手指、颈部等不同扭矩等级的关节需求,提供从主控MCU、ST60无缆化连接,集成驱动、分立栅极、GaN功率器件、电流检测运放到电机控制MCSDK的全链条方案,配套官方评估套件,一站式解决多关节同步控制、低噪音运动、大负载稳定输出、执行器小型化等设计难题。
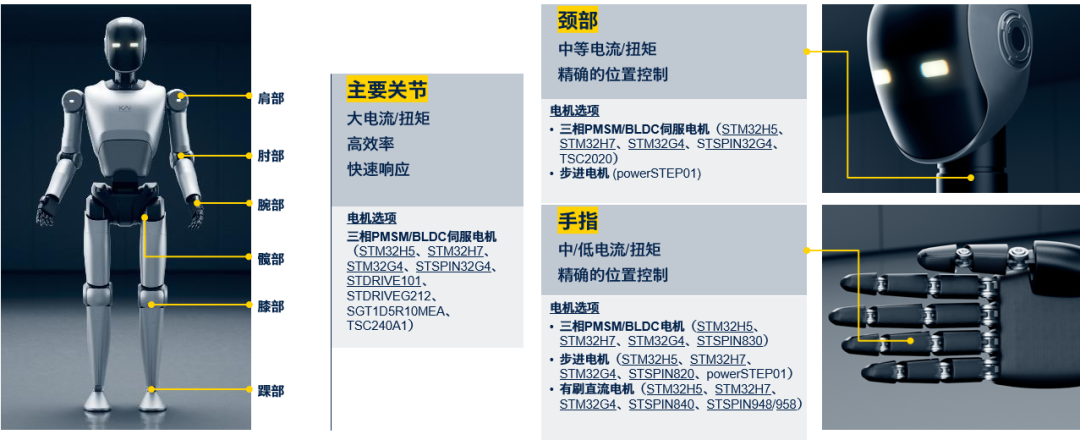
参考指南对人形机器人关节的定性分类
1. 大电流/大扭矩主关节:髋、膝关节,需要高响应、高效率三相BLDC/PMSM电机;
2. 中等扭矩关节:肩、肘关节;
3. 中等‑低扭矩精密关节:腕部、颈部;
4. 中小‑低扭矩精密执行器:灵巧手手指,可使用空心杯电机、直流无刷电机。
核心硬件产品线
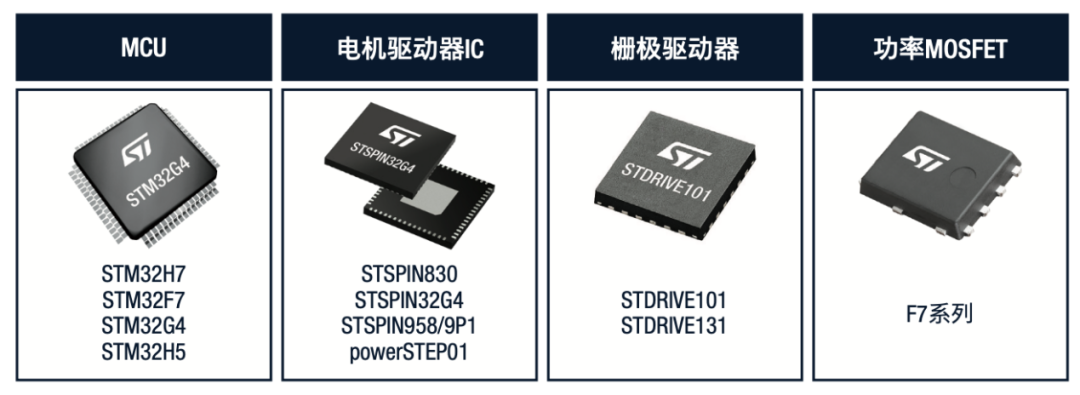
集成一体化驱动(MCU+栅极内置,极简BOM)
-
STSPIN32G4:内嵌STM32G4内核,支持驱动三相BLDC电机,适配多关节紧凑模组
-
POWERSTEP01:85V高压微步进驱动,支持电压/电流双模式,运动曲线可编程
-
STSPIN9P1/STSPIN958:大电流/宽电压全桥驱动,适配重载关节
分立栅极驱动器STDRIVE101/STDRIVEG210:6路半桥,兼容MOS/GaN,低传输延时,多关节同步时序精准可控
功率器件矩阵
-
STripFET F7/F8 MOS:60/80/100V多规格,极低导通损耗,散热优异
-
PowerGaN 100V增强型器件SGT3D5R10MEB:开关速度快,提升功率密度,缩小执行器体积
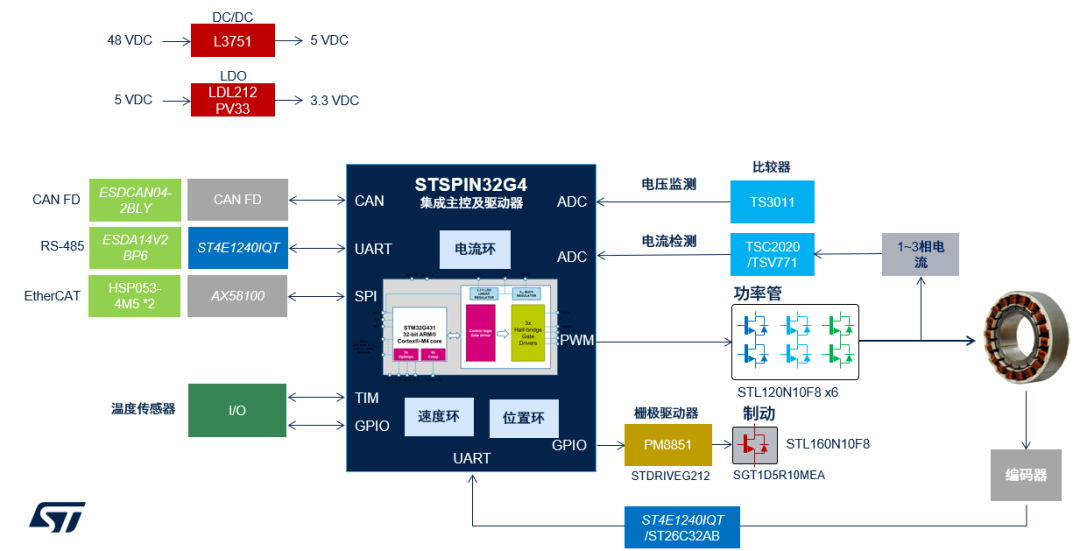
电流检测与信号调理:TSC240/TSC1801/TSC2021精密双向电流检测放大器、TSV794高速四路运放,实时采集相电流,实现闭环扭矩控制
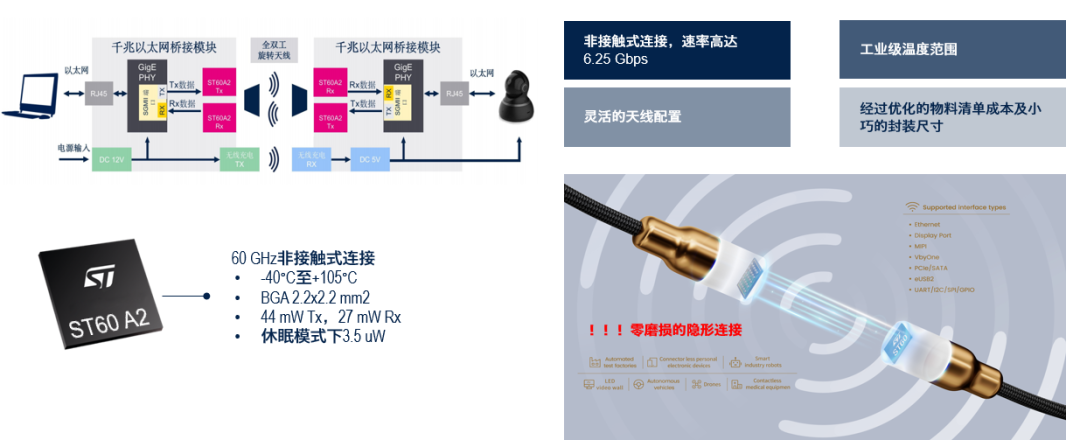
ST60非接触连接器,解决实体连接器及线缆旋转运动牵绊,插拔耗损等连接问题
配套软件与一站式开发套件
硬件之外,ST提供成熟的软件工具链与开箱即用的评估板,大幅降低开发门槛:
软件工具
-
X-CUBE-MCSDK电机控制库:内置成熟FOC算法,配套上位机电机调参工具
-
STSPIN Studio:适配步进/有刷电机快速调试
官方评估板
-
STEVAL-ETH001V1:48V 700W单伺服,EtherCAT通信、FOC位置环
-
STEVAL-DUOSRV1CB:双48V伺服驱动器,CAN总线、双电机协同控制
-
EVL-SERVO1:3kW大功率关节驱动,再生制动、多编码器支持
-
B-G431B-ESC1:24V小型BLDC电调,微型手指/颈部执行器开发
-
ST60-EtherCAT、ST60-GigE、ST60-USB等多协议评估板
方案核心价值
-
分层器件匹配大小关节,兼顾大功率负载与微型手部轻量化需求;
-
GaN器件大幅缩小驱动板面积,降低热耗,适配机器人四肢狭小空间布局;
-
内置硬件互锁、过流/过温/短路全保护,机器人跌倒或卡滞时有效保护执行器;
-
标准化FOC固件降低算法开发门槛,多关节同步控制调试周期可缩短60%;
-
独具特色的ST60无缆化方案,支持自由旋转及高速通讯,开启新型通信连接赛道。
适用人群
人形机器人运动控制工程师、伺服驱动硬件设计师、关节执行器产品研发、电机FOC 算法工程师、工业协作机器人开发人员。
意法半导体人形机器人电机控制方案覆盖从主控MCU、集成驱动、功率半导体到检测模拟前端的完整链路,搭配标准化FOC软件与全套评估套件,可灵活适配全身各级关节运动需求,兼顾运动顺滑度、系统能效与硬件小型化,为实现高拟人化步态与精细抓取动作提供标准化的硬件底座。








评论区
登录后即可参与讨论
立即登录