一文了解激光雷达探测技术及工作方式
本文介绍了激光雷达探测技术不同工作模式的对比。 一、激光雷达概述 激光雷达(Light detection and ranging, LiDAR)使用目标点云/像素的距离值来估计目标的三维(Three-dimensional, 3D)形状,在自动驾驶、机器人导航、地形测绘和遥感等非结构环境感知中得到了快速发展。 与被动3D成像技术仅能恢复环境光照明场景的3D信息不同,LiDAR可以主动获取周围环
「三菱电机」是电子工程与传感器应用领域的重要技术专题。纳米网为您深度聚合了 1 篇关于 三菱电机 的硬件电路设计方案、芯片选型参数对比、产业动态研判与原厂参考资料(最近更新于 2026年05月)。核心收录议题涵盖《一文了解激光雷达探测技术及工作方式》等实战工程解析。工程师可结合站内芯片选型库与 Datasheet 资料库进行一站式方案验证。
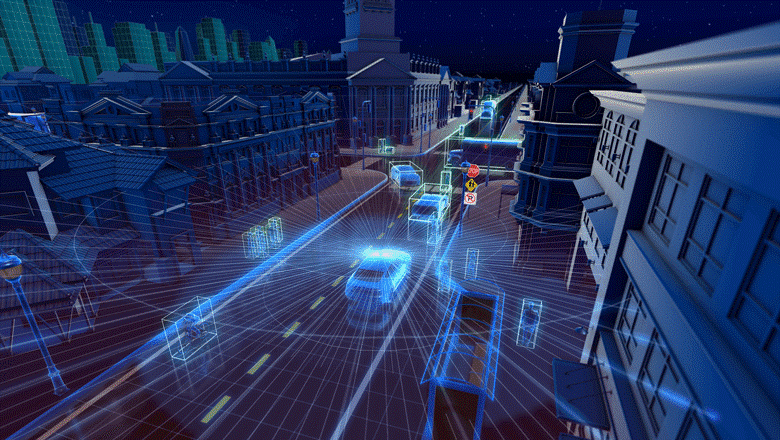
本文介绍了激光雷达探测技术不同工作模式的对比。 一、激光雷达概述 激光雷达(Light detection and ranging, LiDAR)使用目标点云/像素的距离值来估计目标的三维(Three-dimensional, 3D)形状,在自动驾驶、机器人导航、地形测绘和遥感等非结构环境感知中得到了快速发展。 与被动3D成像技术仅能恢复环境光照明场景的3D信息不同,LiDAR可以主动获取周围环