在2026年electronica展会上,Inova Semiconductors展示面向人形机器人的开发平台,该平台基于Inova的APXpress高速网络技术,以及低功耗的莱迪思CertusPro和莱迪思CrossLink NX FPGA。德国航空航天中心机器人与机电一体化研究所是该合作的科研伙伴,贡献其在机器人手与操作方面的长期研究成果。
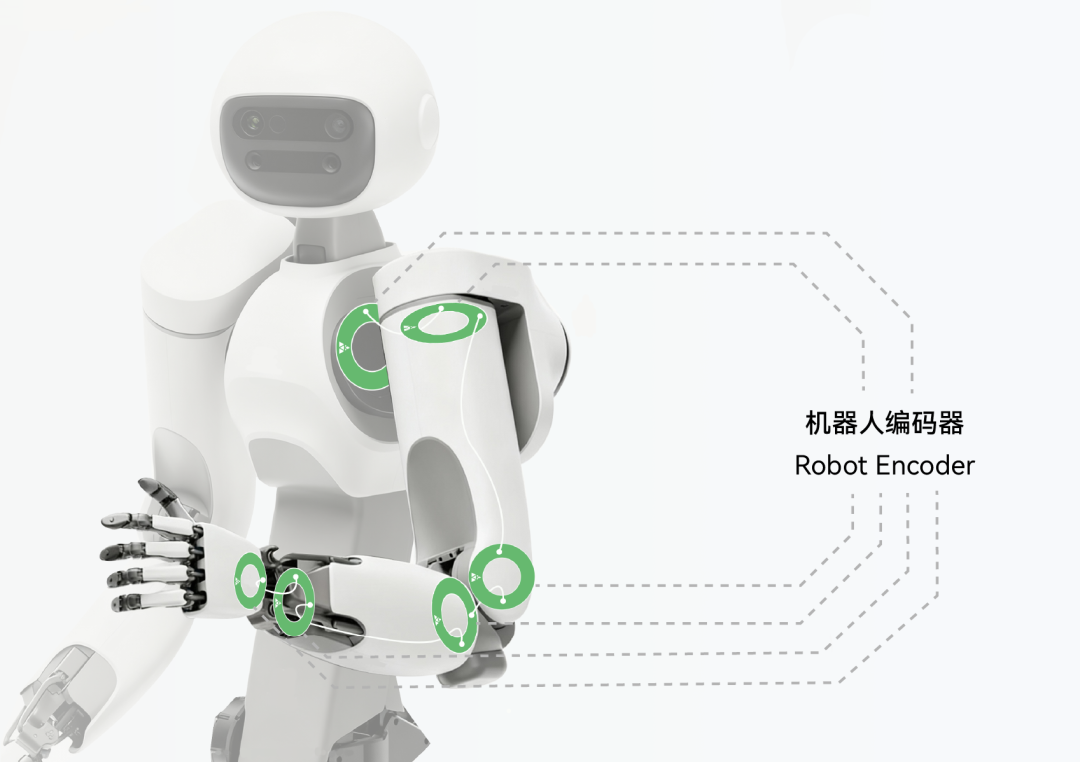
借助这一科研合作,一款18电机研究用机器人手的控制架构被重新设计,使电机、关节传感器以及由10个传感器组成的触觉阵列共享同一个确定性环路网络。
运动控制在每个电机本地运行,远高于网络速率。较短的死区时间有助于实现平滑的整体运动控制,并使所有轴精确同步,以避免手指之间出现偏差。为实现这一点,运动控制器必须在同一控制周期内采样传感器并执行电流适配。现有方案通常在一个周期内采集反馈,并在下一个周期内调整电流。其他一些方案不仅存在一个周期的延迟,甚至存在两个周期的延迟。然而,最小延迟对于设计稳定且安全的人机协作阻抗控制器至关重要。
借助早期APXpress样片、基于莱迪思Nexus的FPGA以及来自德国航空航天中心研究的磁场定向控制,该合作将运动控制环路运行在单个10 kHz周期内。在传感器采样与设定新目标值之间,所有轴同步运行,通信耗时不到10 µs。传统循环控制过程通常在采样后一个周期、甚至可能两个周期才应用指令。磁场定向控制在每个电机处的莱迪思FPGA上实现,并以高于该速率的频率运行。
关节角度感知和触觉感知使用同一网络,但采用单独调度。触觉感知占流量较大部分,其传输不会干扰时序要求更高的电机控制消息。APXpress提供了带宽,使机器人手无需单独的传感器线束。电机控制器通过非常短的线缆以菊花链方式连接,而星型架构需要更多布线,从而使机器人手保持轻量,并避免大型线束占据关键机械关节。所述网络拓扑也已为摄像头、雷达和其他感知数据流做了规划。
“该项目特别有价值之处,在于莱迪思、Inova与德国航空航天中心之间的出色合作。通过将莱迪思低功耗可编程技术与我们的APXpress技术相结合,我们能够在很短时间内将一个雄心勃勃的概念变成可运行的演示平台。这正是推动人形机器人新架构发展所需要的开放、以工程为导向的合作。”Inova Semiconductor首席技术官Roland Neuman表示。
Inova正在围绕这一模块化APXpress网络架构定义芯片。每个节点均运行在莱迪思CertusPro-NX和CrossLink-NX FPGA上,莱迪思在整个开发过程中提供应用工程支持。德国航空航天中心继续作为科研伙伴,负责该网络所要服务的机器人问题。
来源: 海外媒体







登录后即可参与技术讨论与同行交流
免费注册