人工智能(AI)正在走出云端,进入必须感知、理解并与物理世界交互的机器。与主要处理数字信息的AI系统不同,物理AI必须让机器感知周围环境、做出决策并实时行动。
这种转变带来了新的工程挑战。机器人可以通过计算机视觉识别物体,但要判断应以多大力度抓取,还需要额外传感、物理世界训练数据以及能够响应变化条件的处理能力。
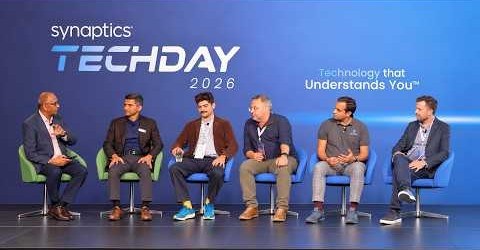
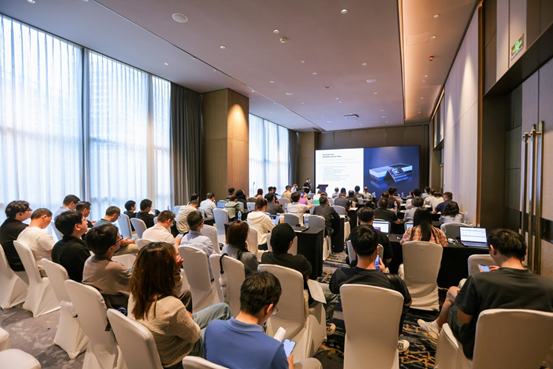
在 Synaptics Tech Day 2026 上,外媒执行编辑 Nitin Dahad 与 Synaptics 高级副总裁兼边缘接口与传感业务总经理 Satish Ganesan,TacnIQ 首席执行官 Aashish Mehta,ABI Research 机器人首席分析师 George Chowdhury,Robotiq 联合创始人兼首席技术官 Vincent Duchaine,以及英伟达物理AI生态发展负责人 Andrew Herson 探讨了这些挑战。
讨论审视了物理AI如何演进、触觉传感为何重要,以及要让智能机器从实验走向实际部署还需要什么。
以下问答经过编辑和精简,以提升清晰度。
物理AI正在哪里创造价值?
Nitin Dahad:你认为物理AI会在哪里创造价值?
Satish Ganesan(Synaptics):物理AI从根本上是使无生命物体能够感知、理解、适应和行动。机会在于利用多种传感模态并在边缘侧处理信息,把这些能力带入从工业系统到人形机器人的日常应用。
Andrew Herson(英伟达):制造是我预计会产生重大影响的领域之一。该环境需求复杂、活动重复且数据量大,非常适合物理AI。
Vincent Duchaine(Robotiq):我们开始看到向部署的转变。机会在于自动化那些以往过于复杂或变化太大、无法用传统编程处理的任务。物理AI正开始使需要更高灵活性的应用实现自动化。
触觉能提供哪些仅靠视觉无法提供的信息?
Dahad:物理AI的一个关键部分是触觉传感。触觉能提供哪些仅靠视觉无法提供的信息?
Ganesan:可以想想握住玻璃杯、处理水果或拿起鸡蛋。每项任务都需要不同的力度。触觉传感使机器人能够检测物体属性并施加适当压力。目标是把物理交互转化为处理器可用于决策的信息。
Duchaine:视觉已取得巨大进步,但高级操作需要仅靠像素无法捕获的信息,包括摩擦、纹理、刚度和力。触觉还能改进训练数据,不仅显示抓取是否成功,还显示物体是否滑动或抓握是否稳定。
Aashish Mehta(TacnIQ):仅靠视觉无法直接测量力反馈。即使在握住杯子时判断手指位置也可能困难,因为手和物体会互相遮挡。
我们正在探索如何构建三维力图,以捕获形变、软硬点及其他物理特性。这些信息可以帮助机器人系统操作物体,而无需完全依赖视觉。
训练机器人适应物理世界的最大挑战是什么?
Dahad:在训练机器人与物理世界交互时,最困难的数据问题是什么?要使灵巧性可靠,需要什么数据?
Duchaine:我们捕获的物理交互信息还不够,包括触觉传感、力和扭矩。我们还需要更好的标注。仅识别物体还不够。模型需要理解物体与动作之间的关系。
Mehta:我们分三个阶段推进。首先,我们收集大量触觉数据来描述物理交互,类似于婴儿通过触觉学习。我们已在五个行业收集约6000小时数据,代表超过1000万次接触。
接下来,我们把这些信息整理为滑移、剪切、接触时长和材料特性等物理特征。最后,我们把这些特征转化为应用。目标是理解底层物理规律,从而不必为每项任务训练单独模型。
Herson:自标注数据将非常关键。我们不能指望人工标注每一次交互。通过结合触觉传感器、惯性传感器和电机电流的信息,机器人系统可以生成自我强化和验证的数据。这有助于使灵巧性更可靠。
哪些应用可能最先受益?
Dahad:什么因素能使机器人灵巧性达到足以支撑实际应用的可靠程度?
George Chowdhury(ABI Research):人形机器人代表更长期的机会,但仓储和制造领域如今已有应用。触觉和力反馈对于操作可变形或不规则物体特别有用,这些物体难以通过传统编程处理。这些是现有系统集成商可以支持的应用。
Ganesan:工业客户需要处理从玻璃瓶到水果和鸡蛋等各种物品,通常使用要求一致性的机械或真空吸盘夹具。
我看到这与自动驾驶汽车有相似之处。驾驶辅助功能先于完全自动驾驶进入市场。类似地,单项机器人能力会先于功能完备的人形机器人被采用。我预计工业应用将在2028年和2029年前后更快普及。
多模态传感和边缘处理将如何提升机器人性能?
Dahad:应如何组织传感、感知和处理,使机器人做出适当响应?
Ganesan:未来将涉及多模态传感,即把视觉与其他传感器结合。为了实现低时延,一些处理需要靠近传感元件进行,无论是在机器人手中还是在身体其他部位。
这类似于人类神经系统,神经末梢负责即时感知功能,更复杂的决策发生在其他部位。我们预计机器人架构将以类似方式演进,本地处理用于即时响应,中央处理用于更高层决策。
Duchaine:一个挑战是机器人必须持续处理的视觉数据量,这可能带来延迟并导致动作顿挫。触觉和力传感提供低维信号,可以简化问题。
这不是在视觉和触觉之间二选一。两者互补,物理反馈可以帮助机器人更快速、更平稳地响应。
什么信号表明物理AI已准备好更广泛部署?
Dahad:你预计行业下一步会实现哪一个现实的部署里程碑?要达到那里需要做什么?
Herson:我会提到无人化制造。一个重大里程碑将是大型仓库在没有现场员工的情况下运行。要达到这一目标,需要更高程度的机器人功能标准化,以及更广泛的生态,使部署在经济上可行。
Duchaine:我们开始看到一些任务中的部署,例如包装,这些任务对节拍时间不是首要要求。下一步将是比传统工业系统更灵巧、但不一定必须是人形的机器人。随着它们变得更快、更可靠,将覆盖更广泛的应用。
Chowdhury:更广泛采用需要让机器人技术不再只适用于拥有大量研发资源的公司。智能体工作流可以帮助系统集成商和较小制造商协调不同机器人资产,降低集成挑战。
Ganesan:工业环境将率先采用,因为机器人可以独立执行任务,而不必立即在复杂环境中与人交互。这些应用将为更广泛部署打下基础,并最终推动能力更强的人形机器人发展。
来源: 海外媒体

登录后即可参与技术讨论与同行交流
免费注册