恩智浦统一机器人平台通过模块化、开源的SDK以及可快速原型化的参考设计,加快机器人系统开发。该平台基于恩智浦Neural Axis架构,这是一种分布式基础架构,可在机器人系统中安全连接感知、实时控制、AI处理与通信。
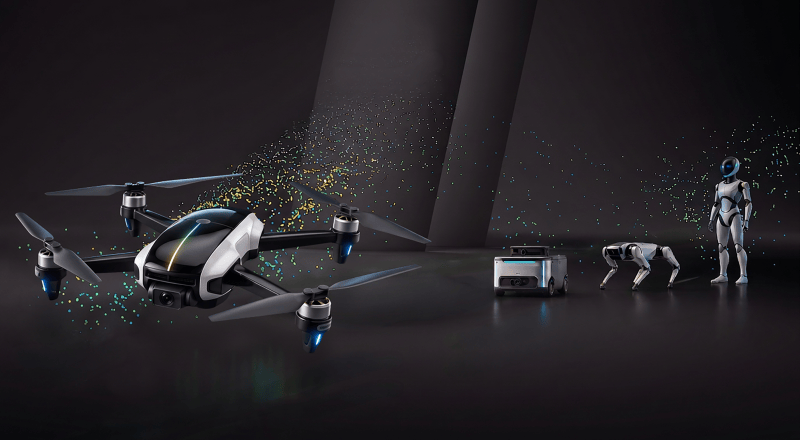
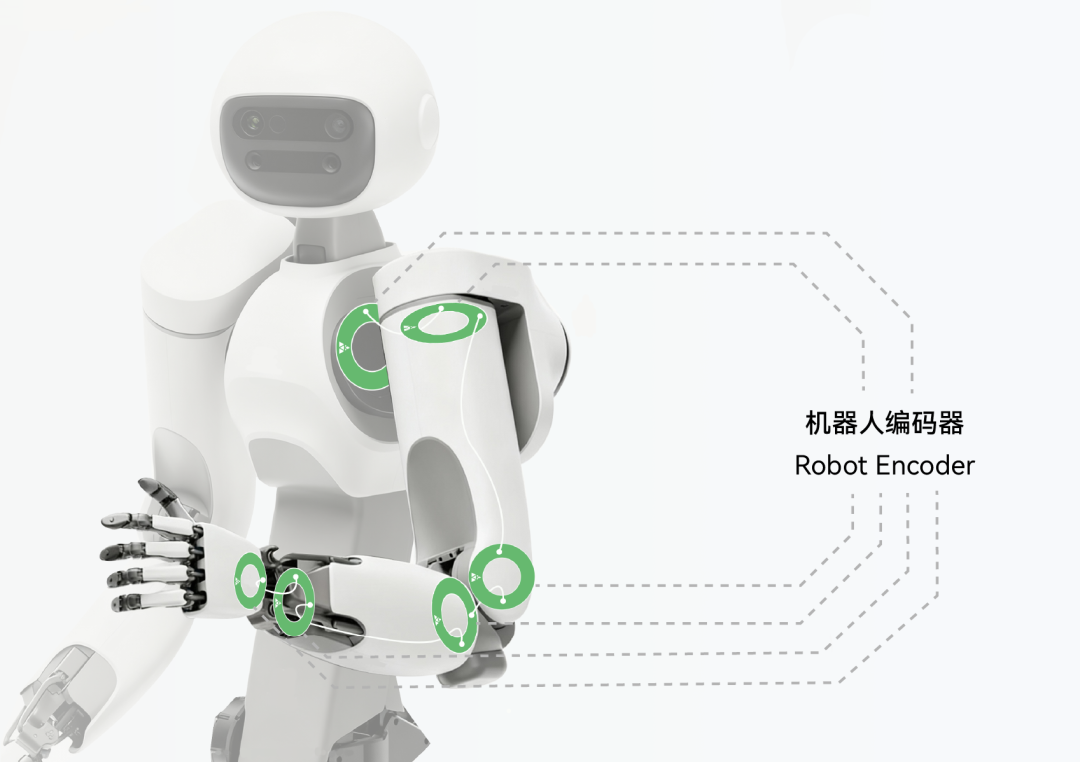
该硬件和软件生态系统可支持开发者从单一功能扩展到完整的物理AI系统。其SDK和参考设计覆盖无人机、自主移动机器人(AMR)和人形机器人的自主、感知、飞行控制和电机控制应用。
该SDK可与行业标准机器人框架协同工作,集成PX4、Zephyr和ROS 2等成熟开源技术,并提供受支持的驱动程序、中间件、参考应用、配置工具和可复用软件组件。恩智浦参考设计依托其广泛的硬件产品组合,结合安全处理、确定性实时控制和面向安全的系统架构。
统一机器人平台现已推出,首批参考设计面向无人机。针对服务机器人、AMR及其他自主系统的更多支持预计将于2027年下半年推出。
来源: 海外媒体




登录后即可参与技术讨论与同行交流
免费注册