人形机器人:AI 走进现实的桥梁,半导体技术驱动下一代机器人创新
关键要点 •半导体是人形机器人从专用工厂环境向现实世界部署的核心推力。 •多模态感知融合:摄像头、毫米波雷达、触觉反馈传感器与位置编码器协同工作,才能为机器人提供可靠的环境认知与决策依据。 •高自由度机械构架:先进的人形机器人设计可实现 50 + 自由度,需要在传感、计算、通信及电机驱动层面实现紧耦合的系统级集成,确保运动同步与可靠性。 •场景想象:没人愿意手动叠衣服,但如果机器人能够代劳呢? 机
「电机驱动」是电子工程与工业自动化、电路设计领域的重要技术专题。纳米网为您深度聚合了 3 篇关于 电机驱动 的硬件电路设计方案、芯片选型参数对比、产业动态研判与原厂参考资料(最近更新于 2026年08月)。核心收录议题涵盖《人形机器人:AI 走进现实的桥梁,半导体技术驱动下一代机器人创新》《协作机器人的崛起》《为了省3颗NMOS,烧了整个电机驱动板!》等实战工程解析。工程师可结合站内芯片选型库与 Datasheet 资料库进行一站式方案验证。
关键要点 •半导体是人形机器人从专用工厂环境向现实世界部署的核心推力。 •多模态感知融合:摄像头、毫米波雷达、触觉反馈传感器与位置编码器协同工作,才能为机器人提供可靠的环境认知与决策依据。 •高自由度机械构架:先进的人形机器人设计可实现 50 + 自由度,需要在传感、计算、通信及电机驱动层面实现紧耦合的系统级集成,确保运动同步与可靠性。 •场景想象:没人愿意手动叠衣服,但如果机器人能够代劳呢? 机
机器人早已参与到工业生产当中。数十年来,工厂一直依靠自动化技术来提升生产速度、加工精度与质量稳定性;但是,新一轮工业革命与以往不同,随着传感器、微控制器、电机驱动芯片及边缘计算的进步,与人类安全、智能、协同工作的新一类机器正在兴起。 协作机器人(**简称“cobots”)**正在重塑人类与技术的关系。2024年,协作机器人市场规模达到21.4亿美元,随着传感器技术、微控制器、电机驱动器及系统集成的
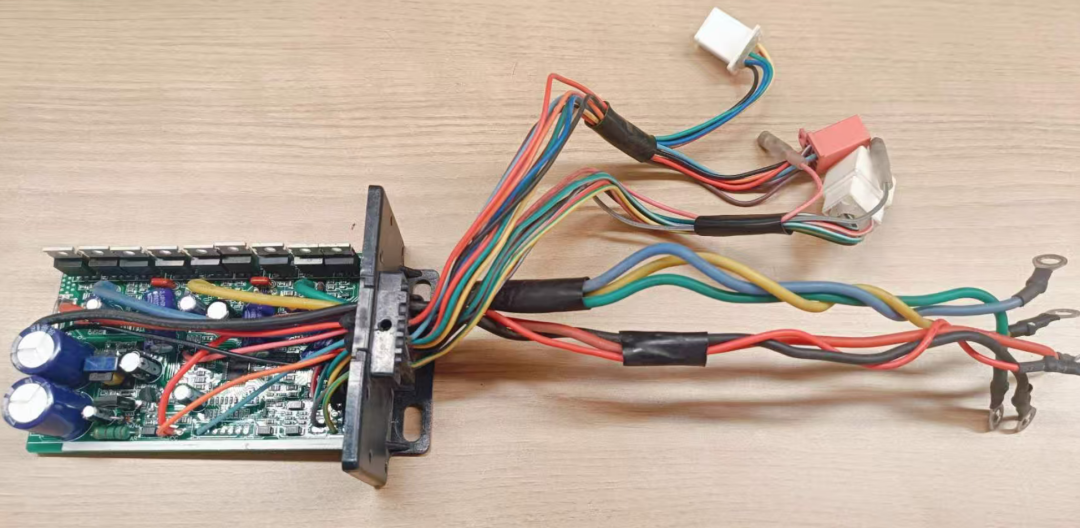
科普一下:什么是9管电驱控制器? 无刷电机一般由3个半桥构成,最基本的电路需要6个MOS管,也就是常说的6管控制器,为了增大功率也有采用2管并联当一个管的,于是出现了12管控制器。那么9管控制器是怎么回事呢?您可能猜到了:是半桥中和单臂用双管,另一单臂用单管。——的确如此。那么为何如此设计呢,难道两个臂发热不同? 这种情况只有1个管工作于PWM状态,损耗较大,另一个管常开,损耗很小。故只有PWM状