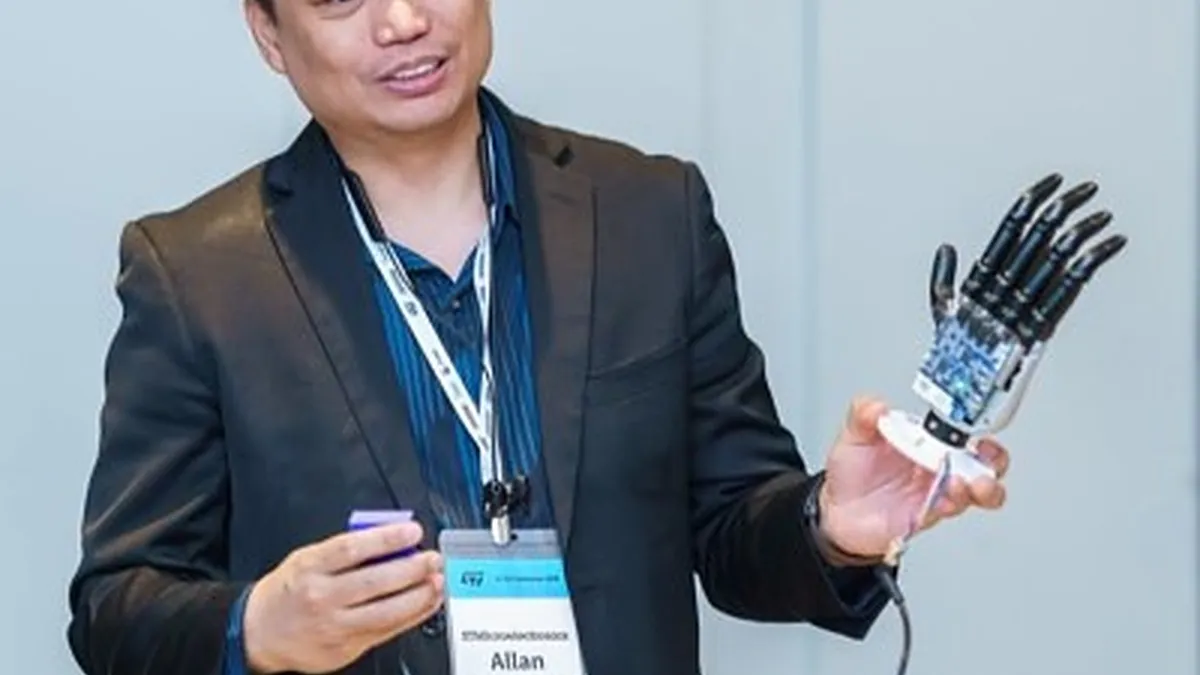
意法半导体机器人业务战略项目负责人艾伦·拉加斯卡表示,由于人形机器人设计仍在不断演进且产量较低,意法半导体正在观察市场的发展情况,然后再决定开发什么产品。
意法半导体认为,人形机器人应使用机载传感器和摄像头来处理机器人上的快速反应,而仅将全身协调工作留给中央GPU,因为往返GPU会增加移动机器人无法承受的延迟。这家芯片制造商仍在权衡是否要为该任务制造更强大的MCU或MPU,并表示这一决定取决于机器人市场的发展情况。
艾伦·拉加斯卡表示:“每一毫秒都至关重要。如果想要快速反应,就应该将处理任务移至边缘。如果想要整个系统协同工作,那就是GPU发挥作用的地方。”
拉加斯卡说,在更靠近任务的地方运行推理可以减少发送到中央GPU的工作量,并避免与传输数据和返回命令相关的延迟。在机器人技术中,这些延迟会影响物理运动。
例如,当两只手协调传递一个物体时,延迟的命令可能会导致关节错过目标。即使单个关节仅偏离目标几毫米,组合运动也会受到影响。
他说:“如果在边缘执行推理,系统可以在本地发送必要的命令并做出更快的响应。”
拉加斯卡将中央GPU称为机器人的“更强大脑”,它仍然必须同步头部摄像头、机器视觉和导航,并协调传感器未相互连接的各个关节。他说,如果没有这种协调,“机器人可能会在错误的时间将两只脚同时向前移动。”意法半导体不生产GPU。
拉加斯卡表示,这家芯片制造商目前的AI推理产品基于其神经处理单元(NPU)和微处理器单元(MPU)。是否会开发更强大的芯片取决于市场如何演变。
机器人仍然是一个小批量市场,而意法半导体作为一家集成设备制造商,目标是大批量生产。他说:“通过关注这个市场,我们将更好地了解需要哪些技术。”
手部自主思考的实现
在印度电子展的机器人手部演示中,摄像头捕捉到人手的图像,AI模型识别出21个点以识别手势。随后,系统将这些信息转化为带有六个电机的机器人手部的命令。手势识别运行在意法半导体的STM32N6 32位微控制器上。
拉加斯卡说:“映射并不简单。它甚至不是一对一或一对二的关系,而且必须在手部移动时持续运行。”
这项工作从摄像头开始。其模块结合了用于捕捉图像的图像传感器、用于确定摄像头位置和方向的惯性测量单元(IMU),以及用于测量距离的飞行时间(ToF)传感器。拉加斯卡说:“仅仅捕捉图像是不够的,还需要测量距离。”ToF读数告诉手部何时闭合手指。
拉加斯卡表示,推理也主要在摄像头端运行,部分原因是为了隐私。他补充说,只要图像用于推理而不被存储或发送到其他地方,系统就能满足隐私和网络安全要求。
然后,摄像头的输出必须转化为电机可以使用的命令。拉加斯卡表示,手势识别演示使用了标准PLC来桥接AI输出和机器人控制。他说:“困难在于将AI生成的数据转化为可以传输到标准PLC以控制机器人的格式。”
相同的边缘方法使手部能够调整其抓握力。人类几乎出于本能地调整对水瓶的握持;而机器人必须计算所需的抓握力。
在另一个例子中,拉加斯卡描述了一只能够识别水瓶、确定其距离并调整抓握力以避免压碎或滑落的手。他说:“在这种情况下,MCU(即STM32)执行此推理。”
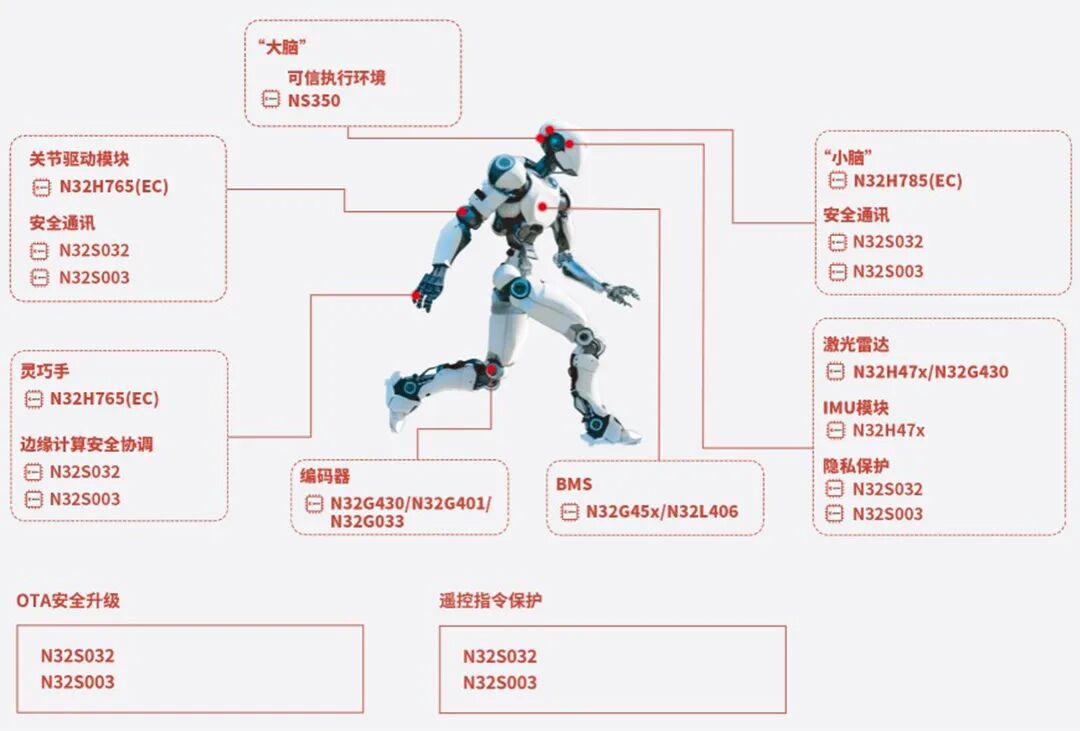
机器人的每个部分都处理其分担的任务。拉加斯卡说,大多数传感器都有自己的MCU,运动和电机控制功能也是如此,而AI推理则有自己专用的NPU。他说:“这创造了一种分布式架构,而不是将所有东西都放入单个处理器中。”
集成机器人模块与简化硬件
人形机器人制造商可能从不同的供应商处采购手部、关节和摄像头。集成这些组件可能会在摄像头放置、电路板空间和电机控制方面产生问题。安装在手部顶部的摄像头可能需要机器人在举起物体前重新定位手部,而安装在底部的摄像头可能会在拾取时撞到桌子。
意法半导体表示,正在探索将摄像头技术和其他功能集成到人形手本身的方法。虽然该公司不生产摄像头模块,但它可以将其技术与合作伙伴的技术相结合。今年早些时候,意法半导体与摄像头模块制造商Leopard Imaging推出了一款用于人形机器人的多模态视觉模块,该模块结合了意法半导体的成像技术、3D深度映射和运动传感器。该模块通过英伟达的Holoscan Sensor Bridge以以太网方式连接到英伟达的Jetson计算机和Isaac机器人开发平台。其设计符合人形机器人的尺寸、重量和功率限制。
拉加斯卡表示,更广泛的方法是将机器人划分为模块,包括手部、关节、足部和眼部,这些模块可以适应不同的应用和外形尺寸。
在这些模块中封装所需的功能带来了另一个挑战。设计人员必须将处理、电机控制和连接功能放入可用的电路板空间中。拉加斯卡提到了客户对6×6厘米电路板的需求。
他说,分别选择MCU、电机驱动器和连接部件可能会产生一个尺寸为140×330毫米的设计,远大于电路板的尺寸。对于其机器人手部,意法半导体将六个MOSFET和三个驱动器集成到一个封装中,因此制造商可以安装一个部件而不是九个。
安全性仍是待解之题
智能在机器人身上的分布也引发了安全问题。拉加斯卡表示,现有的安全框架包括工业应用的安全完整性等级(SIL)要求和汽车行业的汽车安全完整性等级(ASIL)要求。随着来自汽车、工业自动化、智能手机和家电市场的公司进入机器人领域,这些要求可能会变得相关。
然而,符合标准并不能保证整个机器人是安全的。
拉加斯卡说:“如果传感器发生故障,即使它符合相关的SIL或ASIL标准,机器人仍然可能造成人身伤害。”
他说,如果系统未能做出决定或做出了错误的决定,AI可能会引入额外的风险。必须将所有这些因素综合考虑,以评估机器人的功能安全。
拉加斯卡补充说,许多现有标准是为固定设备而不是移动机器人制定的。行业仍需确定哪些标准和监管要求适合人形系统,特别是那些直接与人类互动的系统。
芯片制造商在人形机器人物料清单中的角色
拉加斯卡表示,意法半导体可以解决人形机器人物料清单(BOM)中大约600个位置的需求,涵盖500多个组件。他补充说,这占机器人总成本的比例取决于其设计,包括机器人拥有的关节、传感器和AI功能的数量。
举例来说,他说,如果机器人的BOM价值为600美元,且意法半导体供应了所有部件,那么这家芯片制造商的份额将是100%。如果BOM增长到1000美元,而芯片制造商的部件价值仍为600美元,其份额将降至60%。
入门级机器人可能成本较低且自由度较少,而中端和高端系统可能需要更复杂的功能。拉加斯卡表示,根据设计的不同,随着关节、传感器、摄像头和AI处理需求的增加,意法半导体潜在可解决800个或更多位置的需求。
从演示到部署
尽管人形机器人演示的数量不断增加,拉加斯卡表示许多应用仍处于概念验证阶段。汽车制造和物流是早期感兴趣的领域之一,因为制造商可以证明自动化成本的合理性,并调整生产线以满足市场需求。
他列举了波士顿动力与现代汽车的合作,以及Figure AI与宝马的合作,作为人形机器人与汽车行业之间联系的例子。拥有波士顿动力的现代汽车计划于2028年开始在其佐治亚州工厂部署Atlas机器人,而宝马已在南卡罗来纳州斯帕坦堡的车身车间对Figure机器人进行了试验。
超越演示阶段面临着几个挑战。训练数据就是其中之一。拉加斯卡说,钻孔、焊接、烹饪和缝纫等活动可以被记录和上传以创建数据集。
他说,电池技术尚不支持24小时运行,这使得停机时间成为开发人员必须考虑的实际问题。
进入市场的应用还将取决于安全和监管要求。拉加斯卡表示,人形机器人与人之间的直接物理互动带来了额外的挑战,尤其是在医疗保健领域。
网络安全是另一个令人担忧的问题。拉加斯卡表示,芯片制造商和设备制造商必须在产品和应用层面考虑欧盟《网络弹性法案》及其他适用要求。他说:“你不会希望1万台机器人在现实世界中运行,结果却被人黑客入侵。”
阅读全文,请访问:https://www.eetimes.com/stmicroelectronics-weighs-developing-more-powerful-mcus-mpus-for-humanoid-robots/
来源: 海外媒体
登录后即可参与讨论
立即登录