从安全配电到通信保护:48V 汽车系统的四大设计挑战
引言 48V 系统正在逐渐取代传统的 12V 电源网,以降低线束重量和成本。为实现支持 3 级自动驾驶并搭载高级处理、边缘 AI、线控转向和线控制动系统的软件定义车辆,车辆电源需求正在不断增加。尽管 48V 系统解决了 12V 系统的线束问题,但仍须解决电子系统和电路设计中的四大关键难题。 本文介绍了向 48V 汽车系统转型所带来的四大设计挑战: 安全可靠的 48V 系统配电 高效的负载驱
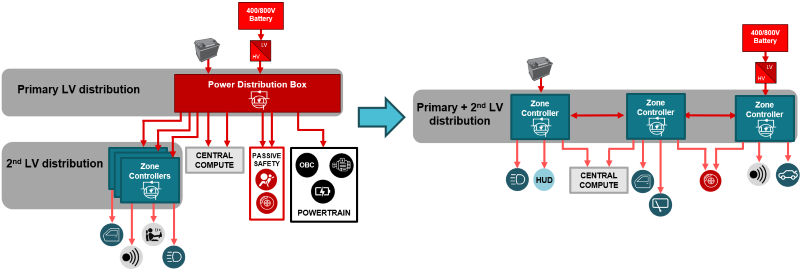
引言 48V 系统正在逐渐取代传统的 12V 电源网,以降低线束重量和成本。为实现支持 3 级自动驾驶并搭载高级处理、边缘 AI、线控转向和线控制动系统的软件定义车辆,车辆电源需求正在不断增加。尽管 48V 系统解决了 12V 系统的线束问题,但仍须解决电子系统和电路设计中的四大关键难题。 本文介绍了向 48V 汽车系统转型所带来的四大设计挑战: 安全可靠的 48V 系统配电 高效的负载驱

如今,汽车变得越来越“聪明”,从辅助驾驶到高阶自动驾驶,都对车辆的控制提出了前所未有的要求。而作为安全核心的制动系统,也正经历一场从“液压”到“线控”的技术变革。传统的制动方式反应速度、控制精度都逐渐触及天花板,行业需求更快、更准、更安全的解决方案。 作为半导体领域的深耕者,东芝半导体凭借对系统设计的深刻理解,为下一代汽车制动控制(涵盖ABS/ESC、电子制动助力器、电子驻车制动)提供了一套完整的
AI 产业当下很最重要的共识是:算力即新的基础设施。 但对中国科技产业来说,算力从来不只是“买几张 GPU”这么简单。2022 年之后,A100、H100、H800、B200 乃至特供版芯片的限制层层加码,一个现实问题摆在所有中国科技公司面前:如果最先进的外部芯片买不到,中国的大模型、云计算、自动驾驶、机器人和科研训练,还能不能继续往前走? 这就是“国产算力链”必须被重视的原因。 国产算力,不是一

简介 高级辅助驾驶系统(ADAS)与自动驾驶技术的飞速发展,正在重塑汽车电子架构的每一个层面。从多传感器融合、高算力决策单元,到稳定可靠的执行机构,现代智能汽车对电子元器件的性能、可靠性与集成度提出了前所未有的严苛要求。尤其在电源管理、信号传输、电磁兼容与高频滤波等关键环节,任何一颗微小元器件的失效,都可能导致整个系统功能的崩溃,甚至危及行车安全。本文将为您介绍YAGEO(国巨)凭借其旗下KEME
自动驾驶、救灾无人机等高风险实时 AI 任务算力需求巨大,传统计算机受 “存储墙” 制约,算力与能耗难以平衡。文章剖析传统硬件瓶颈,借鉴人脑神经元特性,介绍存算一体、神经形态芯片等仿生硬件方案,为高效 AI 计算指明方向。 人工智能曾经在科幻电影中,负责给宇宙飞船导航,操纵火箭着陆。如今,它早就不是什么新鲜事,而是润物细无声地渗透到我们的日常生活中。你听歌、看视频,它给你推荐;你出国旅行,它帮你
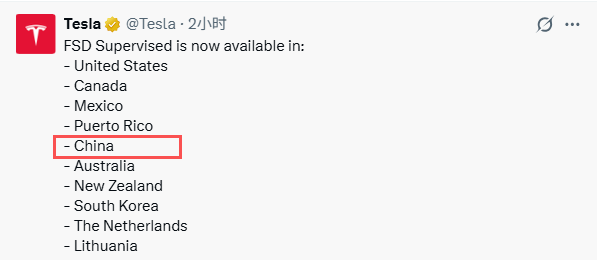
据电动知家消息,近日,特斯拉官方宣布了监督版FSD的最新布局,China名列其中,也就是说监督版FSD可以在中国使用了。 我们先来了解一下,什么是“监督版FSD”?FSD全称叫Full-Self Driving,即全自动驾驶。目前特斯拉并不具备全自动驾驶能力,所以会有很多版本。此前,特斯拉用的是FSD Beta,即测试版。去掉"Beta"后缀正式命名监督版FSD,代表特斯拉认为其智驾能力已脱离
本文介绍了激光雷达探测技术不同工作模式的对比。 一、激光雷达概述 激光雷达(Light detection and ranging, LiDAR)使用目标点云/像素的距离值来估计目标的三维(Three-dimensional, 3D)形状,在自动驾驶、机器人导航、地形测绘和遥感等非结构环境感知中得到了快速发展。 与被动3D成像技术仅能恢复环境光照明场景的3D信息不同,LiDAR可以主动获取周围环
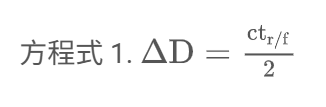
欢迎来到模拟芯视界 本期为大家带来的是《获得适用于激光雷达和 ToF 系统的纳秒级精密激光脉冲控制》。本文聚焦激光雷达与 ToF 系统的纳秒级激光脉冲控制,从时序误差来源、系统约束到实际电路实现,完整拆解高速激光驱动的设计逻辑。你将学到:如何控制边沿速度、降低延迟漂移、提升脉冲稳定性,以及用 LMH13000 搭建可靠发射链路的实用步骤。 全文约4698字,阅读时长约10分钟 引言 随着自动驾驶汽
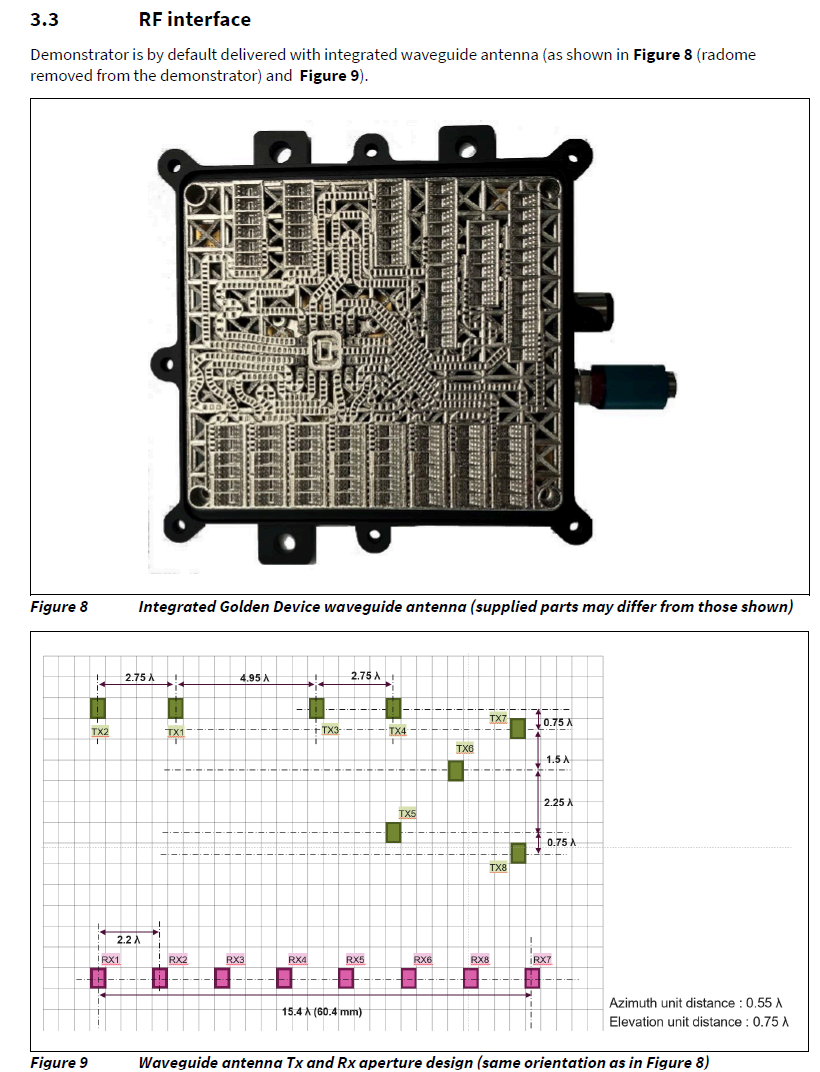
在L2+级自动驾驶加速量产的今天,4D成像雷达的市场渗透率快速提升,正逐步成为主流智能汽车感知系统的“核心配置”——但行业始终面临着“芯片性能难落地、算法验证周期长、多芯片级联复杂度高”的三大痛点。 作为全球领先的技术分销商和解决方案提供商,安富利基于英飞凌CTRX8188F芯片推出了覆盖硬件集成、软件驱动、算法验证、系统级联的4D成像雷达解决方案。依托14.5dBm发射功率、4GHz超大带宽、8
图源:Freepik 自动驾驶汽车 自动驾驶汽车是如何识别停车标志的?这主要依赖于图像传感器对现场画面的精准捕捉,以及软件算法对停车标志形状和文字特征的智能识别。这种基础能力也广泛应用于多种场景,从视频会议和移动设备,到用于工厂生产线产品检测的机器视觉系统。 如今,图像传感器已设计用于各种专门应用。尽管这些应用千差万别,但在硬件方面,图像传感器始终面临着一个共同挑战:它们对供电条件的要求极为苛刻
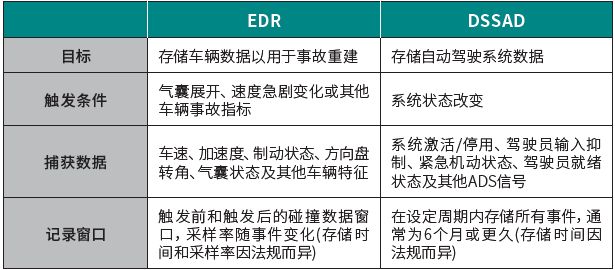
汽车行业的进步不断提升着车辆的安全性、效率和可靠性。随着汽车技术日益先进,作为其核心功能基础的芯片也在同步演进。例如,数据记录系统的需求和普及度正显著提高。 特别是由于近期全球范围内的相关立法,事件数据记录器(EDR)和自动驾驶数据存储系统(DSSAD)备受关注。虽然这两个系统都旨在安全可靠地存储驾驶数据,但它们之间仍存在关键区别(表1)。 表1:EDR和DSSAD数据记录器的对比。(来源:英飞
边缘人工智能(Edge AI)使自动驾驶汽车、医疗传感器和工业监控器能够从实时接收到的真实世界数据中学习。如今,它已能够即时应用学习模型,同时严格管控能耗与硬件损耗。 这得益于一套混合内存系统,该系统将两种此前互不兼容的技术——铁电电容器和忆阻器——的最佳特性融合到一个与CMOS兼容的单一内存堆栈中。这种新型架构由CEA-Leti的科学家与法国微电子研究中心的研究人员合作开发。 他们的研究成果发
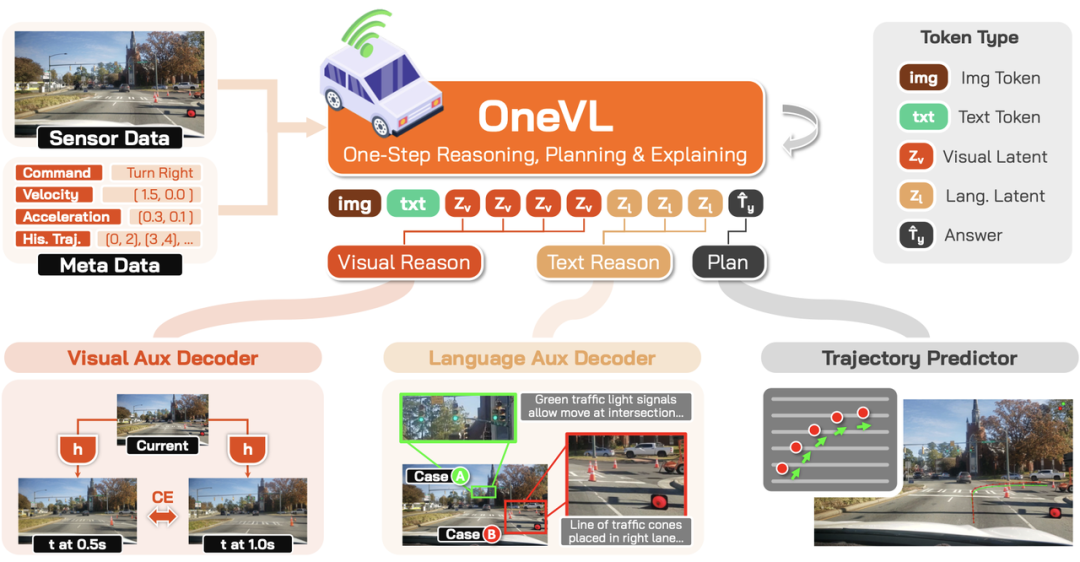
今日,小米正式发布—— Xiaomi OneVL:一步式潜空间语言视觉推理框架。该模型在业内率先实现 VLA、世界模型、潜空间推理等多个技术路线的统一,在具备 XLA 模型强悍推理能力的基础上,大幅提升了推理的速度和精度,是行业内具备开创性的方案,在精度上超越显式 CoT、在速度上对齐“仅答案”预测的潜空间 CoT 方案。 现在,我们将Xiaomi OneVL 的**模型权重和训练、推理代码全面开
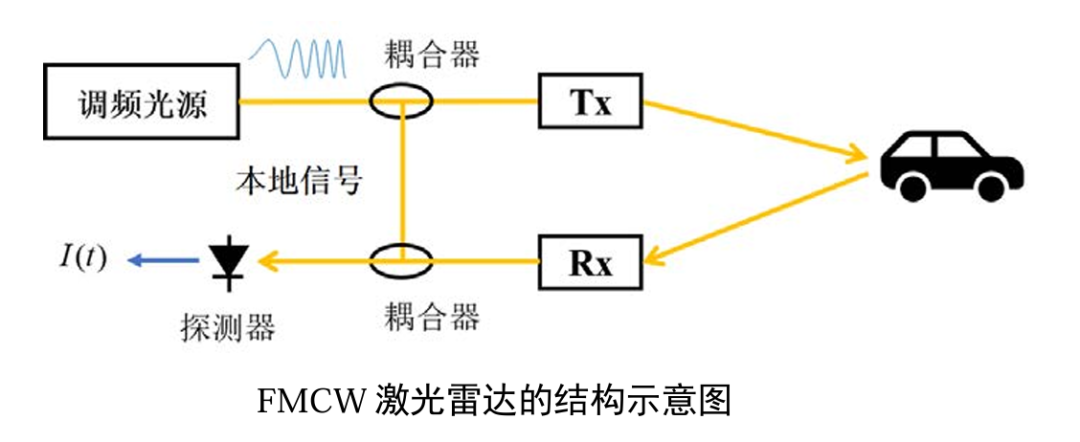
本文介绍了光通信及硅基收发芯片技术。 一、光通信技术发展 自21世纪以来,全球信息化进程不断加快,越来越多的智能化系统在人们生活以及工作中扮演不可或缺的作用,诸如智能手机,智能家居,智能自动驾驶;在这些设备提供便利的同时,也带来了巨大的信息交换和传输需求。 然而,传统的电子电路在应对复杂场景下的高效信息处理和传输方面逐渐显现出瓶颈,单纯的电子电路已经远远不能满足各类复杂场景的高效信息交换。与此同时
一辆车能不能自己开,前面看感知和决策,后面看执行。 摄像头、雷达和算法负责判断环境,底盘系统负责把动作做出来。高阶智驾继续落地以后,线控转向、线控制动和主动悬架会被放到更关键的位置。 在2026北京车展科技创新论坛上,线控底盘、芯片、传感器和整车计算平台被放到同一个议程里讨论。Allegro MicroSystems 全球副总裁、中国区总经理徐伟杰,以《Allegro 赋能线控底盘——筑牢自动驾驶