一款新型汽车微控制器融入物理AI特性,同时提升计算与存储配置,以支持软件定义汽车(SDV)中的区域架构。它还引入目标硬件的数字孪生,使软件工程师能够在芯片或评估板面世之前很早便编写、运行和调试未经修改的量产软件。
英飞凌在德国慕尼黑举行的2026年慕尼黑国际电子展上发布了AURIX RC1微控制器,旨在重新定义软件定义汽车的实时计算与控制,并将其扩展到物理AI。该公司希望借助充足的计算资源以及开放RISC-V架构的模块化特性实现这一目标。
图1:AURIX RC1微控制器旨在重新定义软件定义汽车的实时计算与控制,并将其扩展到物理AI应用。来源:英飞凌。
这些高端微控制器旨在通过单一、可扩展的器件简化软件定义汽车开发,该器件支持多个汽车域,而不是单点解决方案。这些微控制器还提供了完善的软件生态系统,旨在降低迁移工作量,并加快工程团队的软件开发。
首先来看看这些汽车微控制器如何重新审视软件定义汽车长期以来的承诺。
再次尝试软件定义汽车?
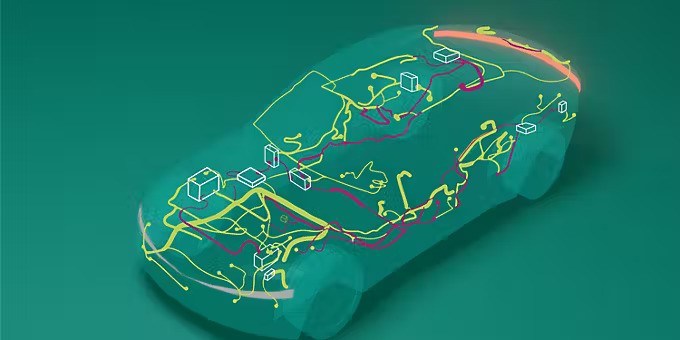
首先,AURIX RC1是英飞凌首款基于RISC-V的微控制器,旨在支持此前分布在汽车中众多电子控制单元(ECU)中的功能和软件。在软件定义汽车中,这些功能和软件正越来越多地集成到中央车载计算机和区域控制器中。
图2:软件定义汽车将推动车辆架构发生重大变化,微控制器处于这一结构性设计转变的核心。来源:英飞凌。
AURIX RC1通过支持从区域、车身和底盘控制到电池管理系统(BMS)和动力系统,以及面向驾驶辅助的座舱与安全管理等应用,实现可扩展的跨域计算。在此,RISC-V有助于针对特定应用优化具体的AURIX RC1产品组合。
面向如此广泛的应用,AURIX RC1集成了最多12个32位处理核心、一个用于边缘AI的先进并行处理单元,以及最多40MB嵌入式存储器。这满足了更高的计算需求,也符合软件定义汽车对功能安全、面向未来的网络安全和高速车载网络的基础要求。
除了符合ISO/SAE 21434和《网络弹性法案》等全球法规外,该微控制器还提供用于物理保护和加密敏捷性的硬件机制。此外,为了在车辆中高效传输数据,它支持CAN-XL、10BASE-T1S和多千兆以太网等连接技术。
软件生态系统从第一天起准备就绪
随着软件定义汽车的出现,汽车设计复杂度不断提升,整车厂和一级供应商需要在硬件交付之前很早便开始软件开发。为支持这一点,英飞凌表示围绕AURIX RC1微控制器提供了名为DRIVECORE的软件生态系统,该系统结合了英飞凌的工具集以及来自生态合作伙伴的预集成软件包。
DRIVECORE提供对AUTOSAR、开源软件、功能安全和网络安全的支持。它还通过新思科技Virtualizer开发套件(VDK)支持虚拟原型,使设计工程师能够在硬件可用之前开始软件开发和验证。TASKING也支持AURIX RC1微控制器的完整开发生命周期,帮助启动新设计或从TriCore和Arm迁移的整车厂和一级供应商。
图3:AURIX RC1微控制器在自有工具链基础上,补充来自生态合作伙伴的预集成软件包。来源:英飞凌。
新思科技的VDK为汽车设计工程师提供了AURIX RC1微控制器的虚拟原型,使他们能够在多个域中开发、验证和确认软件。这降低了集成风险并加快了上市速度。这是一个数字孪生,可将更多汽车工程工作转移到虚拟环境中,以管理软件开发和集成复杂性、成本以及上市时间压力。
新思科技产品管理副总裁Marc Serughetti表示:“面向AURIX RC1微控制器的VDK使整车厂和一级供应商能够在芯片可用之前开始软件开发,并将系统验证从虚拟ECU扩展到完整的电子数字孪生。这些数字孪生帮助团队在整车电子架构中验证软件并尽早发现问题,从而降低成本、加快上市速度并提高软件质量。”
嵌入式软件开发工具供应商TASKING还将让设计工程师通过统一工具链编译、调试和验证基于AURIX RC1的系统,该工具链内置代理式AI,以加速复杂多核汽车系统的开发。例如,在统一开发环境中进行编译、调试和验证,将帮助工程师更高效地交付满足ISO 26262和ISO/SAE 21434要求的软件。
英飞凌计划在2027年上半年提供AURIX RC1微控制器样品。
来源: 海外媒体

登录后即可参与技术讨论与同行交流
免费注册